第11章 振动合成、阻尼、受迫振动与共振
两只完全相同的音叉单独敲响时,听起来都很稳定;把其中一只稍微贴一点橡皮泥,再让两只同时发声,声音却会一阵强、一阵弱。秋千没人继续推,摆幅会慢慢变小;若每次都在合适的节奏上轻推,摆幅又会越积越大。看起来一个是“两个振动加在一起”,另一个是“外界不断补充能量”,其实它们都在追问同一件事:振幅与相位怎样共同决定可观察到的运动?
上一章已经建立了简谐振动的基本模型
x=Acos(ωt+φ).
本章不再把振子孤立起来。我们先让几个简谐振动叠加,再把耗散和周期性驱动力加入动力学方程。沿途会看到拍、李萨如图形、阻尼衰减和共振曲线。所有讨论都限于小振动、线性回复力和线性阻尼的范围;这些条件看似不起眼,却决定了叠加公式和稳态响应能否成立。
一、同方向、同频率:相位决定“相助”还是“相消”
两个人从同一侧推秋千,力气都不小,秋千就一定摆得更高吗?未必。如果一个人在秋千向前时推,另一个偏偏在同一时刻把它往回拉,两次作用会互相抵消。振动的合成也一样:只比较振幅不够,还必须比较相位。
设同一直线上的两个同频简谐振动为
x1=A1cos(ωt+φ1),x2=A2cos(ωt+φ2).
在线性叠加成立时,总位移是 x=x1+x2。把余弦展开并按 cosωt、sinω 合并,可得合振动仍是同一角频率的简谐振动:
x=Acos(ωt+φ),
其中
A=A12+A22+
Acosφ=A1cosφ1+A2
Asinφ=A1sinφ1+A2
这三式里最有物理味道的是第一式:合振幅取决于相位差 Δφ=φ2−φ1,而不是取决于两个初相位各自有多大。当 Δφ=2kπ 时,两振动同相,;当 时,两振动反相,。所以合振幅总满足
∣A1−A2∣≤A≤A1
先想一想:若 A1=A2 且两者反相,总位移恒为零,合振动的初相位是多少?答案是——无法定义。因为振幅为零时根本没有振动,用任何相位描述都给出同一个零位移。计算器若在这里报出某个角度,那只是数值函数选出的形式结果,不是一个可测的物理相位。
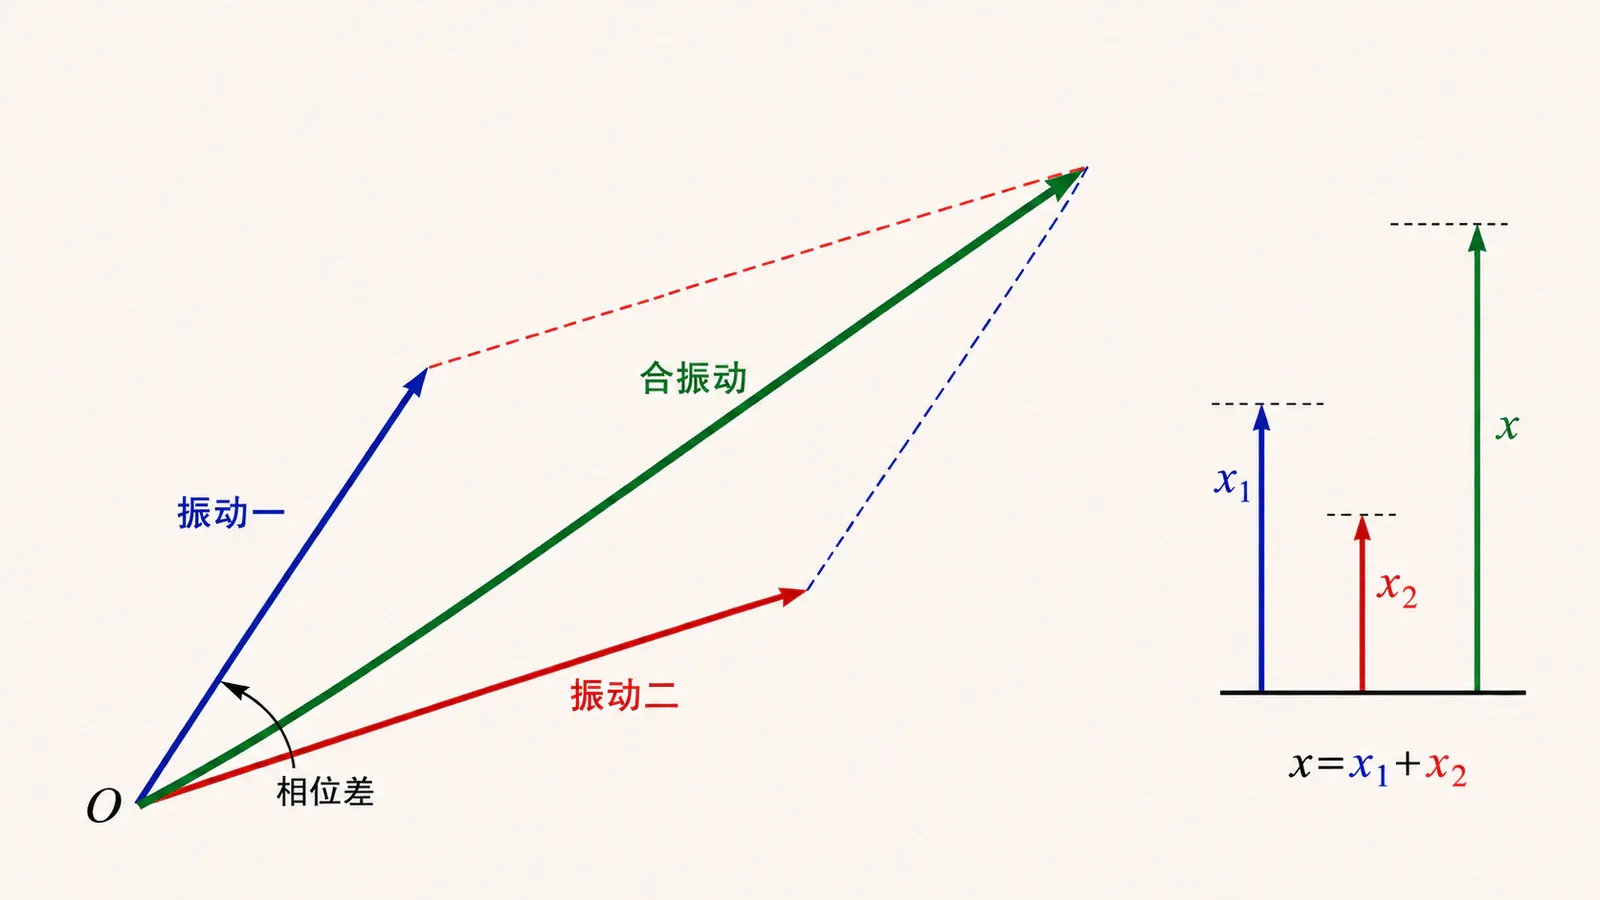
相量法:把三角运算变成平面几何
把长度为 A、与参考轴夹角为 ωt+φ 的有向线段以角速度 ω 匀速转动,它在参考轴上的投影就是 Acos(ωt+φ)。这条转动线段称为相量。两个振动角频率相同,它们的相量以同样速度转动,相对夹角保持不变,于是可像普通平面矢量一样首尾相加。
这里容易埋下一个误会:相量不是质点在真实空间中的位置矢量,它是把“振幅与相位”装在一起的计算工具。真实质点仍只沿那一条直线往复运动,相量却在辅助平面内转圈。
求合相位时,不能只背
tanφ=A1cosφ1
普通反正切不能区分相差 π 的两个象限。可靠做法是先算相量横、纵分量 Cx、Cy,再用能判断象限的 atan2(。考试手算时,则要结合两个分量的正负确定象限。
下面先固定 A1 和 A2,只改变相位差。你会看到合相量和波形同步变化。试着在按下“同相”与“反相”前先预测合振幅的极值。
例1:从相量分量求合振动
已知 x1=3cos(4t) cm,x2=4,求合振动。
两个振动方向相同且角频率同为 4 rad/s,所以合振动仍可写成 x=Acos(4t+φ)。
若有许多个同频振动,方法没有变:分别累加所有 Aicosφi 和 Aisinφ,再由合分量求振幅与相位。真正使相量法简洁的,不是“画箭头”本身,而是所有相量保持固定夹角;频率一旦不同,它们就会彼此转动,合相量的长度也随时间改变。
二、方向相同但频率接近:为什么会出现拍
令两个振幅相等、初相位暂取为零:
x1=Acosω1t,x2=
用和差化积公式相加,得到
x=2Acos(2ω1−ω
若 ω1 与 ω2 很接近,第二个余弦变化很快,代表频率接近平均值的快速振动;前面的因子变化很慢,像一只手逐渐放大、又缩小快速振动的振幅。人耳听到的响度或仪器看到的振幅便周期性增强、减弱,这就是拍。
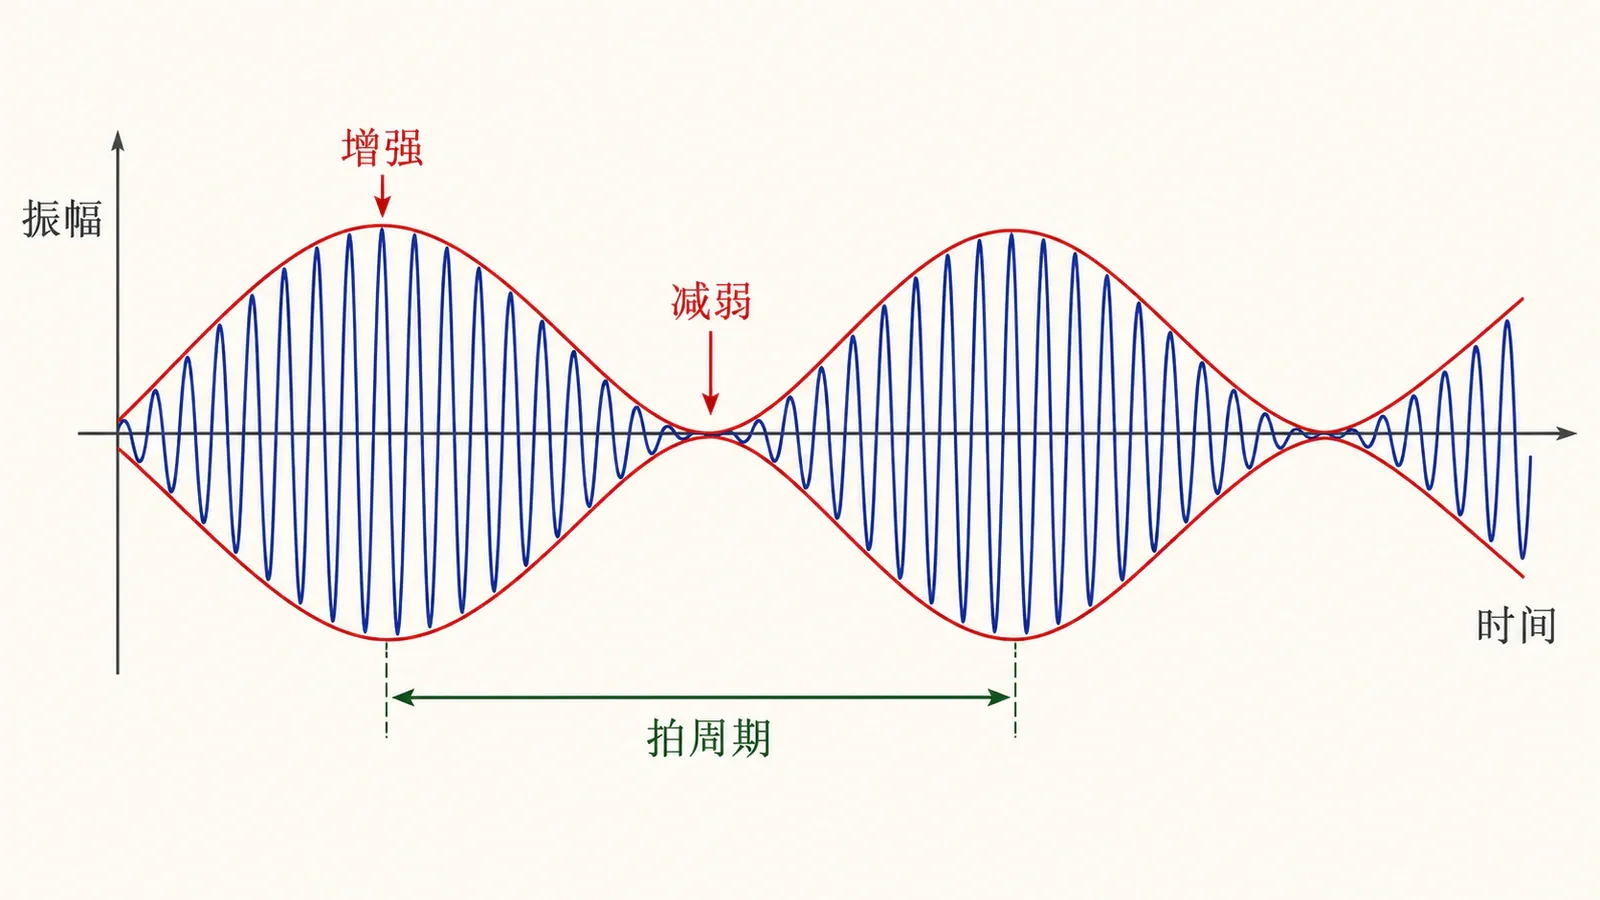
拍频是单位时间内“由强到强”重复的次数:
f拍=∣f1−f2∣,
相邻两个强拍之间的时间为
T拍=∣f1−f2
公式里有一个经典的“差一倍”陷阱。带符号因子 cos[(ω1−ω2)t/2] 自身的完整周期是 4π/∣ω;但实际振幅看的是它的绝对值,相邻正、负极值都对应一次最强,因此强拍间隔只有 。换成普通频率,正好就是上面的频率差。
如果两分振动振幅不相等,最大合振幅为 A1+A2,最小合振幅为 ∣A1−A,弱拍处不一定完全安静。若两频率相差并不小,“快振动乘慢包络”的画面就不再鲜明,虽然代数叠加仍然成立,却不宜再用清楚可辨的拍来描述。
下面把 f1 和 f2 拉近,再逐渐分开。先猜频率差增大后拍会变快还是变慢,再观察相邻强拍的间隔。
拍不是振幅真的在系统里神秘地“生长又消失”,而是两个相位差不断变化的振动轮流相助、相消。它也提供了一种灵敏的比较方法:把待测频率与已知频率同时输入,数出拍频,就能求两者频率差。不过只知道 ∣f1−f2∣ 还不能判断待测频率更高还是更低,需要再稍微改变已知频率,看拍频如何变化。
三、互相垂直的振动:时间被画成了轨迹
现在让一个质点同时参与水平方向和竖直方向的简谐振动。示波器的两个偏转方向、摆球在两个水平轴上的小振动,都能形成这种模型。观察者不再只看到一条位移—时间曲线,而会看到平面轨迹。
先研究同频情形:
x=Axcosωt,y=Aycos(ωt
消去时间可得
(Axx)2
这通常是一条椭圆。δ=0 时退化为斜率为 Ay/Ax 的直线;δ=π 时退化为反斜率直线; 时成为轴与坐标轴重合的椭圆,若再有 ,就是圆。
自己想一想:屏幕上出现圆,能不能只凭这张静态图判断质点顺时针还是逆时针运动?不能。轨迹形状只告诉你点经过哪里,运动方向还需要时间顺序;即便同一椭圆,也可能沿相反方向描画。相位差的正负会改变描画方向,但结论还与 x、y 的相位约定和坐标方向有关。
李萨如图形与频率比
若两个方向频率不同,
x=Axcos(ωxt+φ
轨迹会出现多瓣结构,称为李萨如图形。当频率比是有理数
ωyωx=
且 p,q 互质时,经过共同时间 T,水平方向完成 p 次、竖直方向完成 q 次振动,轨迹闭合。若频率比为无理数,理想轨迹永远不能精确回到全部初始状态,长时间后会在矩形范围内画得越来越密。
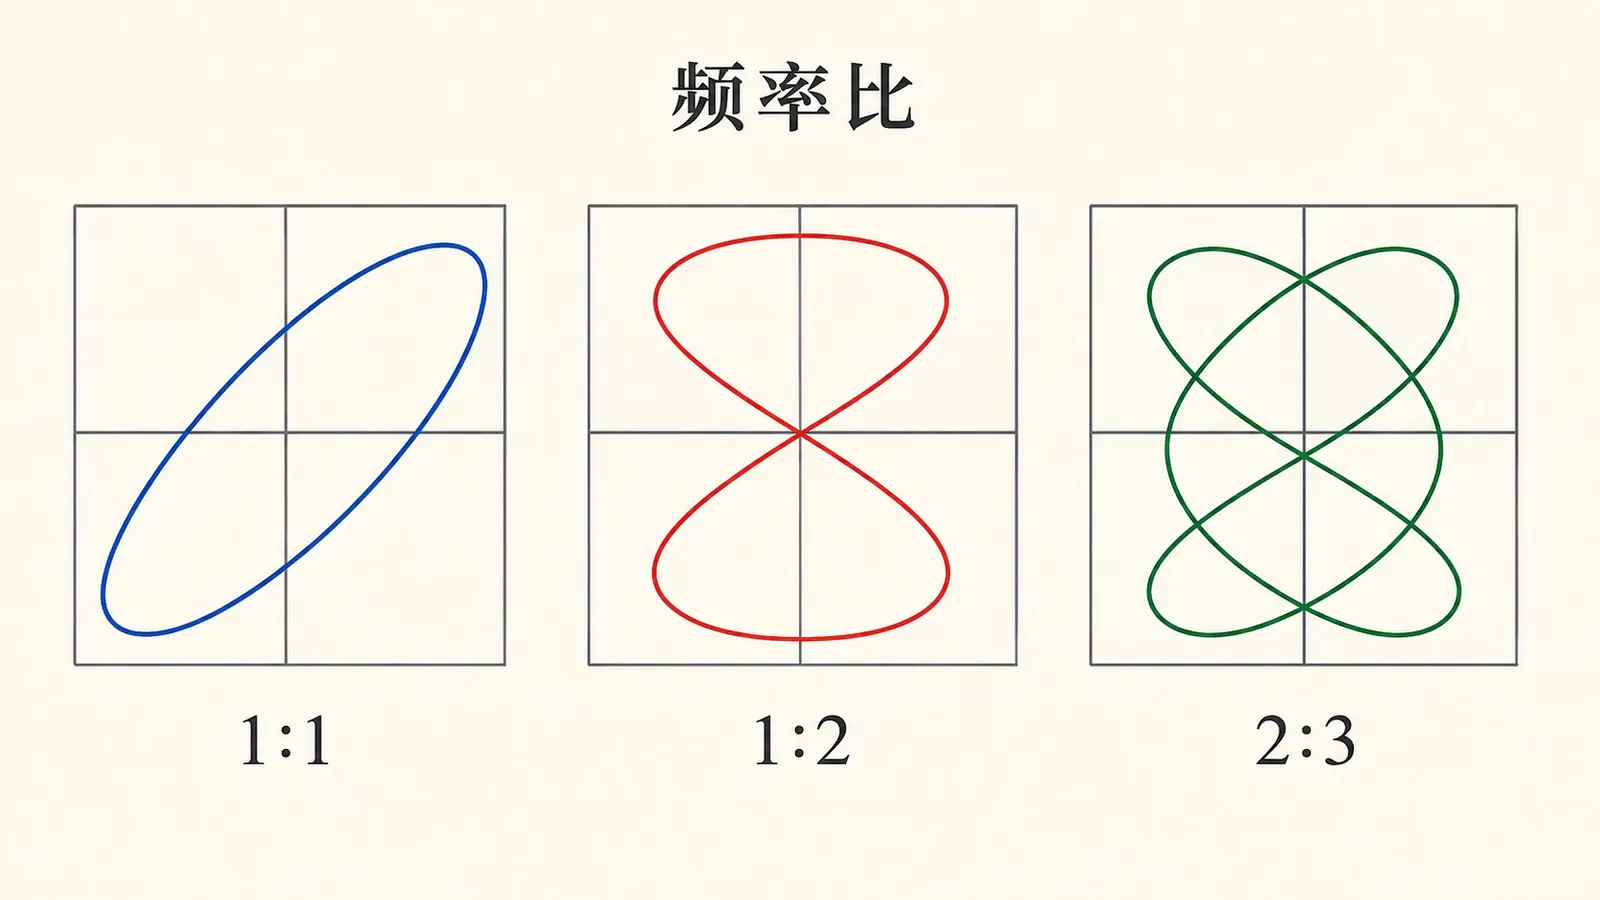
实际测频时可由稳定闭合图形的切点或瓣数推断简单整数比,但不能脱离坐标方向死记“横几竖几”。最稳妥的办法是回到共同周期:数清 x 与 y 在同一闭合时间内各完成几次完整振动。图形若缓慢转动或不能稳定闭合,通常意味着频率比没有精确锁定。
在下面的实验台里选取 1:1、1:2 和 2:3,再改变相位差。注意区分两件事:频率比主要决定轨迹的瓣数与闭合周期,相位差主要改变同一频率比下的形状和朝向。
叠加原理不是任何振动都能无条件套用。这里默认各分振动可以独立存在,系统响应在研究范围内近似线性。振幅大到回复力不再与位移成正比,或不同自由度发生强耦合时,简单的逐项相加可能失效;这些非线性问题不在本章范围内。
四、阻尼振动:机械能去了哪里
真空中的理想弹簧振子可以永远振下去,现实中的摆和弹簧却迟早停下。不是恢复力突然消失,而是空气阻力、摩擦或材料内耗不断把机械能转化为内能。为了得到可解又有代表性的模型,先取阻力与速度成正比、方向与速度相反:
Fd=−bx˙,
于是自由振动方程为
mx¨+bx˙+kx=0.
记
ω0=mk
方程化为
x¨+2βx˙+ω02x=0.
这里 ω0 是同一系统去掉阻尼后的固有角频率,而不是有阻尼振动实际观察到的角频率。比较 β 和 ω0,会得到三种性质不同的运动。
三种状态并不是凭图形命名出来的,它们直接藏在特征方程
r2+2βr+ω02=0
的两个根里。根为 r=−β±β2−ω02。当根号内为负数时,两个根含有共轭虚部,指数衰减之外还保留余弦振荡;根号内等于零时两个实根重合;根号内为正数时得到两个不同的负实根,运动只由两个衰减指数叠加。这样一来,“欠阻尼、临界阻尼、过阻尼”不是三条需要死背的曲线,而是同一微分方程随参数变化的三种解。
线性阻尼也有适用边界。Fd=−bx˙ 常能近似描述速度不大时的黏滞阻力或仪器中的电磁阻尼,却不能自动代表干摩擦、湍流阻力等所有耗散机制。若实验包络明显偏离指数衰减,先检查阻尼模型是否合适,而不是硬把每个衰减过程都塞进同一个 b。
欠阻尼:一边振,一边衰减
当 0<β<ω0 时,
x=A0e−βtcos(ωd
振幅包络按 e−βt 衰减,实际角频率 ωd 低于 ω0;只有弱阻尼时二者才很接近。振幅降到原来的 所需时间为 。相隔一个阻尼周期 的同向峰值之比满足
lnAn+1An=β
这个量称为对数减缩,实验上常用它估计阻尼。
临界阻尼与过阻尼:不振荡也有快慢之分
当 β=ω0 时,
x=(C1+C2t)e−βt,
运动不再越过平衡位置反复振荡,称为临界阻尼。当 β>ω0 时,解是两个衰减指数的组合,同样不振荡,称为过阻尼。阻尼并非越大就一定“回零越快”:过大的阻力会让系统慢慢挪回平衡位置。工程仪表常希望在不过度越过读数的同时尽快稳定,临界阻尼因而很重要;具体最快时间仍与初始条件和评价标准有关,不能把一句口号当成普遍定理。
把三种系统都从同一侧拉开并由静止释放,你会看到一个有点反直觉的结果:欠阻尼明明很快经过平衡位置,却因为来回越过而迟迟不能安静;过阻尼从不“冲过头”,却可能被阻力拖得很慢。那临界阻尼究竟特殊在哪里?先把特征根的结论翻译成时域曲线,再作判断。
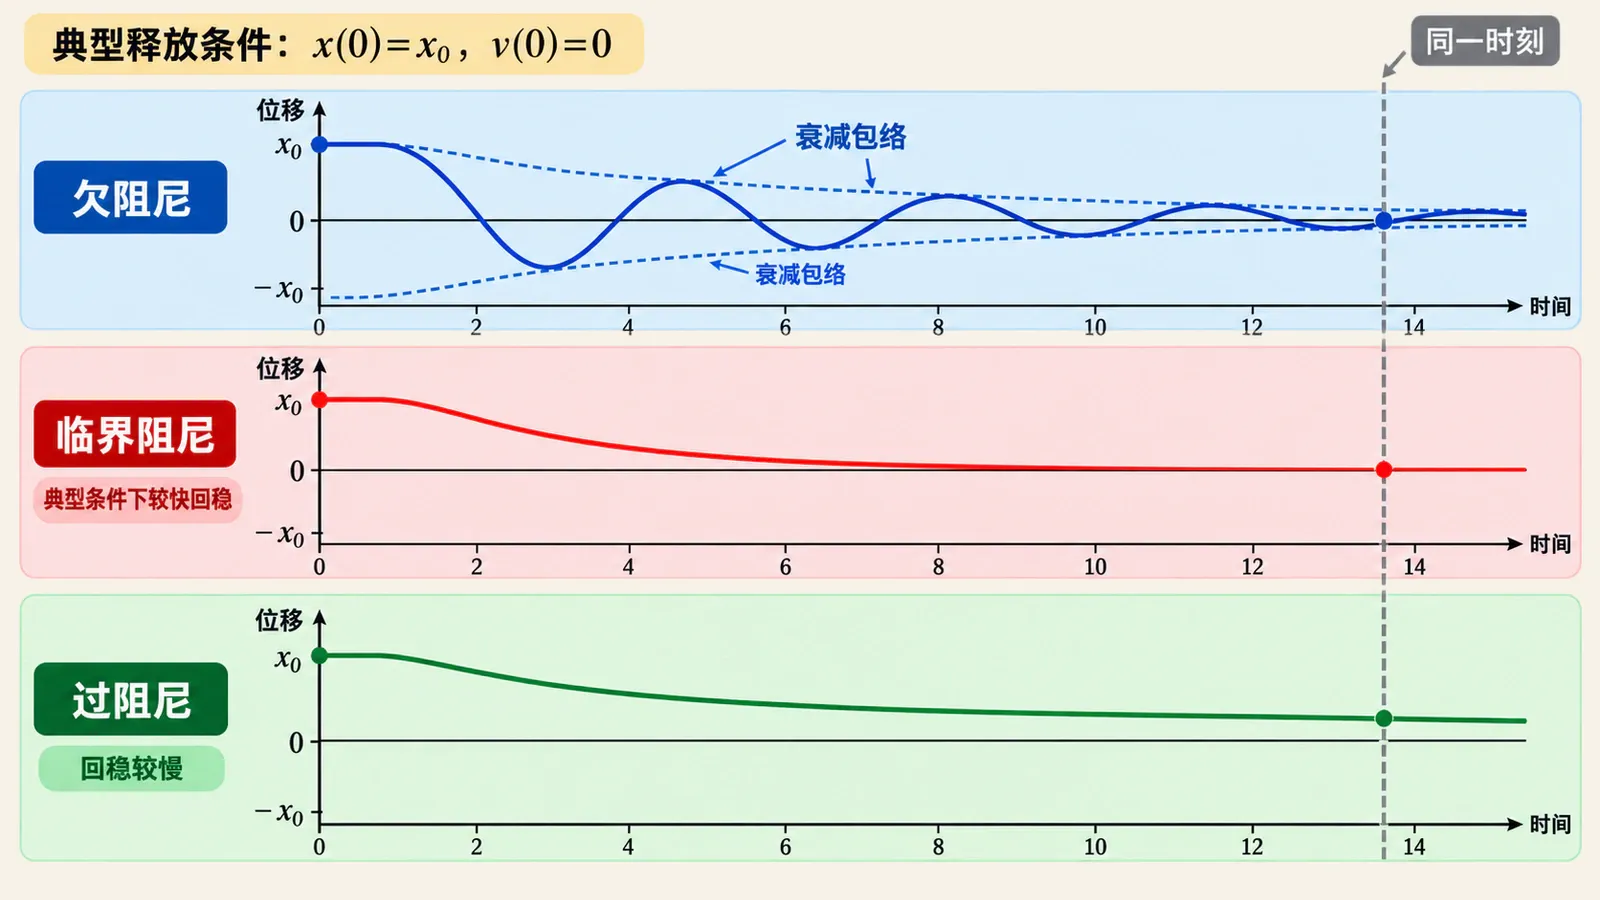
图中三条曲线采用同一初始位移、初速度为零的典型释放条件。欠阻尼曲线多次穿过平衡线;临界阻尼处在“刚好不振荡”的边界,并在这类回稳任务中兼顾速度与不过冲;过阻尼曲线由两个衰减时间尺度共同控制,尾部往往更慢。读图结论不能偷换成“临界阻尼对任何初始条件、任何评价指标都绝对最快”,但它清楚说明了为什么只盯着阻力大小会误判回稳过程。
机械能怎样变化?定义瞬时机械能
E=21mx˙2+
沿运动方程求导:
dtdE=x˙(mx¨+
这说明线性阻力持续耗散机械能,而且质点经过平衡位置、速度较大时瞬时耗散率更高。常说“能量按 e−2βt 衰减”,严格说是弱阻尼下周期平均能量或能量包络的结论;瞬时动能与势能仍在交换,不能把每一时刻的 E(t) 都机械地写成一条完美指数线。
例2:阻尼参数告诉了我们什么
某振子的 m=0.50 kg,k=8.0 N/m,b=0.20 kg/s。则
ω0=4.0 rad/s,β=2mb=
因为 β<ω0,它处于欠阻尼状态;ωd=16−,与无阻尼固有角频率很接近。振幅衰减时间常量为 ,即经过 ,包络降为初值的 。注意,这不是说质点在第 时的位移恰等于初位移的 ;余弦因子还决定它当时处在振动周期的哪个位置。
五、受迫振动:外力的节奏最终接管系统
给有阻尼振子施加周期性驱动力 F=F0cosωt,方程变为
mx¨+bx˙+kx=F0cosω
或
x¨+2βx˙+ω02
以下假设 b>0,质量、刚度、阻尼系数和驱动力幅值均保持不变。无阻尼系统的暂态不衰减,且在精确共振时不存在这里的有限振幅稳态。
总运动由两部分组成:一部分由初始条件决定,是会因阻尼逐渐消失的暂态;另一部分由驱动力维持,是受迫振动的稳态。等暂态足够小以后,稳态可写为
x=A(ω)cos(ωt−δ),
A(ω)=(ω02−ω
δ=atan2(2βω,ω02−ω2),0
稳态公式可以这样理解。先假设响应含有与外力同频的余弦、正弦两部分,写成 x=Ccosωt+Dsinωt,代回方程后分别比较 cosωt 与 sinωt 的系数。回复力与惯性项共同给出 ,阻尼项给出 ;再把 合成 ,便得到振幅分母和相位角。这个推导也说明,公式建立在驱动力为单一频率、参数不随时间变化、响应仍在线性范围内等条件上。
若外力刚接通,为什么不能直接用这条稳态式描述第一秒?因为微分方程的完整解还必须满足初始位移与初始速度。用来调整初始条件的正是齐次方程解,也就是暂态。阻尼越小,暂态退得越慢;实验扫频若每到一个频率都没有等到系统稳定,测得的“幅频曲线”就可能混入历史状态,峰值位置和高度都会显得不可靠。
三个结论值得停下来消化。
第一,稳态角频率是驱动力角频率 ω,不是系统“坚持使用”的 ω0。固有频率没有消失,它通过振幅和相位响应决定系统对不同驱动频率有多敏感。
第二,位移一般落后于驱动力。低频驱动时 δ≈0,质点近似跟着力准静态移动;ω=ω0 时 δ=π/2;高频驱动时 逐渐趋近 ,惯性使位移几乎与力反相。
幅值两端也能做数量级检查。当 ω→0 时,A→f0/ω02=,正是恒力作用下的静态伸长;当 时,,频率越高,质量越来不及跟随。若算出的低频极限不是 ,或高频振幅反而无限增大,通常说明代数式写错了。相位曲线则把这一过程连起来:低频时回复力主要与外力平衡,高频时惯性项主要与外力平衡,因而位移从近似同相逐步转为近似反相。
第三,稳态振幅不是随着时间无限积累。每个周期内,外力输入的平均能量恰好补偿阻尼耗散,系统才维持恒定振幅。若刚启动时看到忽大忽小,那往往是暂态与稳态同时存在的叠加,不应把它误认成最终响应。
六、共振:峰值究竟出现在哪里
缓慢扫动驱动频率,稳态振幅先增大后减小,在某一频率附近出现峰值,这就是位移响应中的共振。对上面的线性阻尼模型,令 A(ω) 极大可得:只有当
0<β<2ω
时才存在非零频率的位移共振峰,其频率为
ωr=ω02−2β2
所以 ωr 小于 ω0;只有弱阻尼时,才可近似写成 ωr≈。若阻尼大到 ,位移幅频曲线从零频处开始单调下降,不再出现非零频率的峰。
公式已经给出了两个相近却不同的位置,可图上为什么要画两根标记线?先试着回答:位移振幅到达峰值时,相位是否也刚好等于 π/2?再把阻尼调大的趋势一起放进幅频—相频总览。
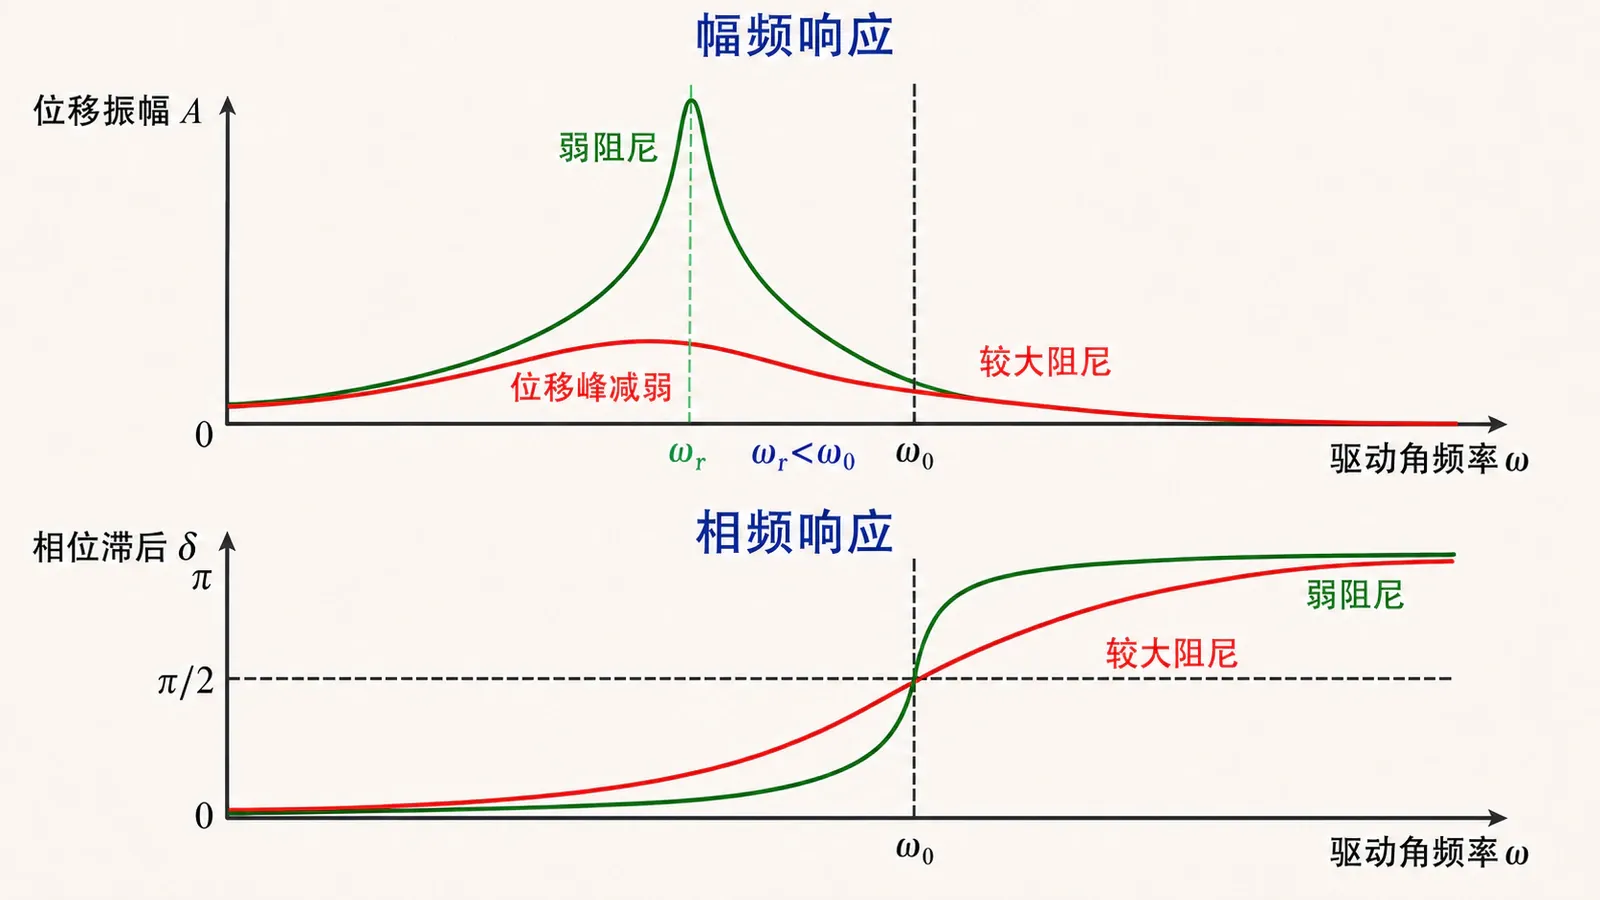
读图时先看幅频曲线:在 β<ω0/2 的条件下,位移峰位于 ω,而且 ;阻尼增大时峰值降低、曲线变宽,达到临界条件后非零频率的位移峰还会消失。再看相频曲线:无论位移峰是否明显,线性黏滞阻尼模型的稳态相位都在 处经过 。图中两处标记不重合,正是“位移最强”和“相位四分之一周期”不能混说的直观证据。上述形状以单频驱动、线性回复力、线性阻尼和已进入稳态为前提;确认这些边界后,接下来再比较速度峰与吸能峰落在哪里。
“共振时驱动力频率一定等于固有频率”只是在弱阻尼、且讨论对象没有说得很细时的近似说法。位移振幅峰在 ωr=ω02;相位差等于 、速度振幅达到最大以及平均吸收功率达到最大,则发生在 。答题前必须先问清“哪个物理量的峰”。
把速度振幅记为 V=ωA,它在 ω=ω0 取得最大值。此时位移落后驱动力 π/2,速度与驱动力同相,外力最有效地向系统输送能量。稳态平均输入功率为
P入=21F
阻尼平均耗散功率为
P耗=21bA
这两条平均公式背后是一幅逐时刻的能量账本。特别在 ω=ω0 时,位移落后驱动力 π/2,对位移求导后,速度恰与驱动力同相。先想一想:这时驱动力变为负值,是否意味着它开始从振子取走能量?别急着只看力的正负,功率还要乘速度。
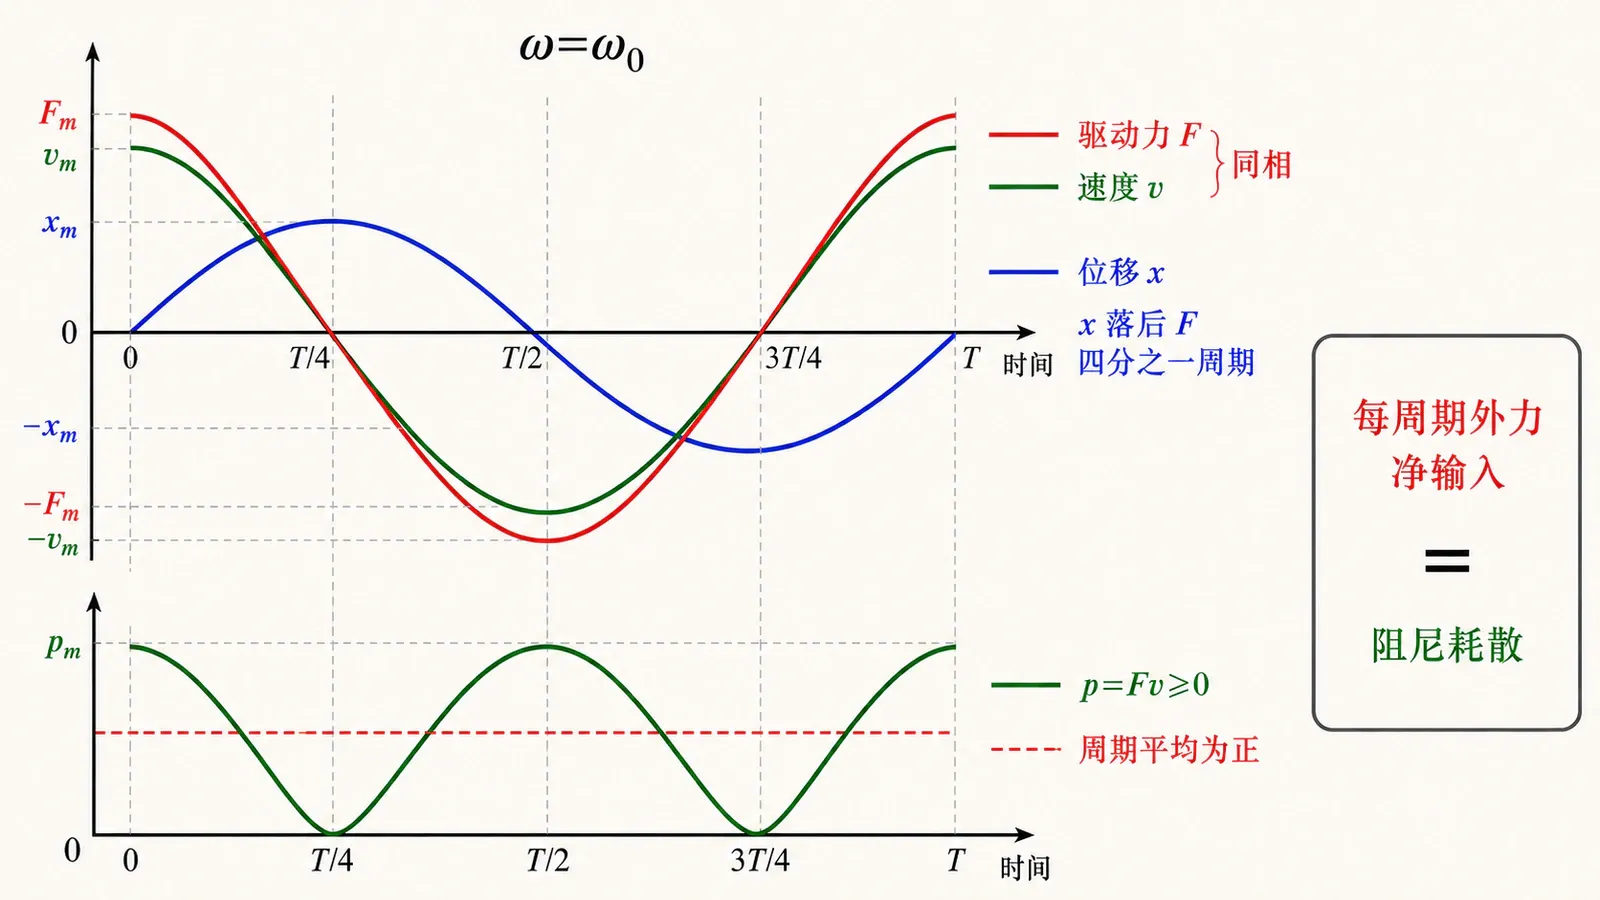
沿图中的同一时刻竖线读数会发现,F 与 v 同号时即使二者都为负,乘积 p=Fv 仍为正;在这个理想稳态情形中,p 按平方型节奏变化,一个周期的平均输入为正,并恰好补偿阻尼耗散。这个“始终同相”的结论专指本模型在 ω=ω 的稳态;偏离该频率后,力与速度存在相位差,瞬时功率可以在部分时段为负,但只要存在阻尼并保持稳态,周期平均输入仍等于周期平均耗散。由瞬时图回到平均量,才不会把“某一刻外力做负功”错说成“系统整周期失去能量”。
稳态下二者相等。若扫频时驱动力幅值 F0 保持不变,且 b>0,平均吸收功率也在 ω0 处最大。这正解释了为什么相位不是附带信息:只有力与速度的配合恰当,持续推力才不会一半时间帮忙、一半时间添乱。
在无阻尼理想模型中,若恰以 ω0 驱动,方程不存在有限振幅的稳态特解,振幅会随时间线性增长。现实系统总有耗散,线性模型给出的有限峰高约由阻尼控制;越小的阻尼意味着越尖、越高的响应峰。常用
Q=2βω0=b
描述弱阻尼系统的共振锐利程度。在弱阻尼近似下,平均功率降为峰值一半的两个频率之差约为 Δω≈2β,故 Q≈ω0/Δω。这个关系依赖弱阻尼和线性模型,不该无条件外推。
下面同时改变阻尼与驱动频率。先把阻尼调大,观察位移峰怎样变矮、变宽;再检查 ωr 标记、ω0 处的相位和吸能峰是否重合。
例3:不要把三个“特殊频率”混在一起
某受迫振动系统的 ω0=10.0 rad/s,β=2.0 s−1。求位移共振频率,并说明驱动力与位移相差 时的频率。
因为 2.0<10.0/2,存在位移共振峰:
ωr=10.02−2(2.0)2
而 δ=π/2 要求 ω02−ω2=0,所以 。两者相近但不相等。若题目只凭“出现共振”就把所有答案都填成 ,正好踩中了本章最常见的失分点。
七、共振该利用还是避免
推秋千时顺着节奏补充能量、用频率响应寻找结构的固有特征,都是对共振的利用;机器旋转部件若周期性激励接近某个固有频率,又可能造成过大的位移和疲劳。处理办法也不是简单地“禁止振动”:可以改变质量或刚度来移动固有频率,改变激励频率以避开敏感区,增加适当阻尼来压低峰值,或减少周期性外力本身。
这里还要防止一个直觉反转。增加阻尼通常会降低共振峰,但也会把响应曲线变宽;改变刚度则会改变 ω0=k/m,同时影响频率位置。工程判断必须先说明工作频率范围与关注的是位移、速度还是加速度,不能只凭“阻尼越大越安全”作无条件结论。
八、把本册最后一条知识链收好
这一章从叠加开始,也以相位结束:
- 同方向同频振动合成后仍是简谐振动,合振幅由相位差控制,相量法把相位关系变成平面几何;
- 相近频率振动的相位差缓慢漂移,交替相助和相消,形成拍,拍频等于频率差的绝对值;
- 两个垂直振动把时间关系写成平面轨迹,简单整数频率比产生闭合的李萨如图形;
- 线性阻尼使机械能单调耗散,欠阻尼系统的振幅按指数包络衰减;
- 周期性外力决定受迫振动的稳态频率,系统自身参数决定振幅与相位响应;
- 位移峰、速度峰、吸能峰和相位 π/2 的位置要分清,弱阻尼时它们才看起来几乎重合。
到这里,第一册从单个质点的运动与守恒规律,走过刚体和相对论,最后来到会耗散、会受驱动、也会彼此叠加的振动。可我们一直在看“一个位置怎样随时间振”。若把许多相邻质点连接起来,一个质点的振动能否把扰动传给下一个?传播过程中,相位与能量又怎样跨越空间?这正是理论第二册开篇“机械波、波函数与波的能量”要回答的问题。
课后练习
1两个同方向、同频率简谐振动的振幅分别为3 cm和5 cm,则合振幅不可能是哪个值?
2频率分别为256 Hz和260 Hz的两个等振幅振动叠加,听到的拍频是多少?
3. 用相量求合振动
两个同方向同频振动为 x1=6cos(5t+π/3) cm、x。求合振动方程。
两相量关于参考轴对称,纵分量互相抵消,横分量相加。故 Cx=6cos(π/3)+6cos(−π/3)=6 cm,。合振幅为 ,合相位为 ,所以
4. 拍的测量与判别
把一个未知音叉与频率为 440 Hz 的标准音叉同时振动,测得每秒出现 3 次强拍。仅凭这次测量能否唯一确定未知频率?若把标准音叉频率稍微调高后拍频降为 2 Hz,未知频率是多少?
第一次测量给出 ∣f−440∣=3 Hz,所以未知频率可能是 437 Hz 或 443 Hz,不能唯一确定。调高标准频率后拍频减小,说明标准频率正向未知频率靠近,因此未知频率在 440 Hz 之上,应为 。若未知频率是 ,再调高标准频率只会让频率差增大。
5. 从垂直振动判断轨迹
质点运动满足 x=2cosωt cm,y=4cos(ωt+π/2) cm。写出轨迹方程,并说明仅凭轨迹能否判断运动方向。
相位差为 π/2,代入同频垂直振动的轨迹式,交叉项为零,得到
(2cmx)
6. 判断阻尼状态与衰减
某系统满足 x¨+6x˙+25x=0,初始运动处于振动状态。判断阻尼类型,求阻尼角频率与振幅衰减到初值 1/e 所需时间。
与 x¨+2βx˙+ω02x=0 对比,得 、。因为 ,是欠阻尼运动。阻尼角频率
7. 机械能为何单调减少
在线性阻尼自由振动中,质点到达端点时速度瞬间为零。此时阻尼力和能量耗散率怎样?能否据此说机械能在端点附近不再减少?
端点瞬间 x˙=0,所以阻尼力 Fd=−bx˙=0,瞬时耗散率 也为零。但这只发生在一个瞬间;离开端点后速度重新出现,阻尼继续做负功。由
8. 共振频率与相位
受迫振动方程为
x¨+4x˙+100x=5cosωt.
求无阻尼固有角频率、位移共振角频率、相位差为 π/2 时的驱动角频率,并判断是否存在非零频率位移峰。
对比标准式可得 2β=4 s−1,所以 β=2 s−1;,所以 。因为 ,存在非零频率位移峰,其位置为
9. 稳态能量账本
稳态受迫振动为 x=Acos(ωt−δ),驱动力为 F0cosωt。说明为什么 δ 时外力平均功率为零,而 时能量输入最有效;稳态机械能是否仍会逐周期增加?
速度为 v=−Aωsin(ωt−δ),一个周期内外力平均功率是
P=⟨F
10. 为机器选择减振方案
一台机器的工作角频率固定在 48 rad/s 附近,安装在某支承上后,测得系统固有角频率约为 50 rad/s,振幅明显偏大。请基于本章模型提出两类不同的改进思路,并说明各自改变了什么。
第一类是改变质量或刚度,使 ω0=k/m 远离工作角频率,例如调整支承刚度或等效质量;这会移动响应峰的位置。第二类是增加合适的阻尼,使共振峰降低、变宽,从而压小敏感频段内的位移响应。若设备允许,也可改变激励转速或减小周期性不平衡力。方案不能只写“避免共振”,而应指出究竟是在移动固有频率、压低峰值,还是改变激励本身;实际设计还要同时检查速度、加速度、发热和稳定时间等指标。