刚体的能量、角动量与守恒
自行车架空后,用手拨一下后轮,它会转很久;若把同样的力用在靠近轮轴的位置,轮子却不太肯加速。再换一个场景:你站在转椅上抱紧双臂,别人轻轻把你推转,随后你把双臂收向胸前,转速会明显增大。前一个现象在问“力怎样给转动输入能量”,后一个现象在问“没有继续推,转速为什么还能变”。
它们不能只靠上一章的 M=Iα 全部解释。转动定律擅长逐时刻追踪角加速度,这一章则换两本更全局的账:一本记功和能,另一本记力矩在一段时间内怎样改变角动量。选对账本,许多不必知道每一瞬间受力细节的问题,会一下子变得清楚。
先约定范围:本章先把定轴转动的标量公式讲熟,再把结论放到刚体平面运动和一般三维转动中辨认边界。凡写 I 都必须说明是对哪条轴的转动惯量;凡写 L=Iω,都要先确认是在说定轴分量,或转轴确为主轴。这个小习惯,会挡住本章大多数“公式长得对、对象却用错”的失误。
每个质元都在跑:转动动能从哪里来
一个飞轮看似只是在原地转,可轮缘上每一点都有线速度。设刚体绕固定的 z 轴以角速度 ω 转动,第 i 个质元质量为 mᵢ,到轴的垂直距离为 rᵢ,它的速率是 vᵢ=ωrᵢ。把全部质元的平动动能相加:
Eₖ=Σ(1/2 mᵢvᵢ²)=1/2(Σmᵢrᵢ²)ω²=1/2 I_zω²。
这不是把质点公式“类比”成转动公式,而是从质点动能逐项求和得到的。I_z=Σmᵢrᵢ² 或 I_z=∫r_⊥²dm 是刚体对当前固定轴的转动惯量。质量离轴越远,同样的 ω 下质元跑得越快,动能也越大,因此 I 不只是“质量的转动版”,它还记住了质量怎样分布。
现在想一个容易答快的问题:质量和半径相同的薄圆环与实心圆盘,以同样角速度绕中心轴转动,谁的动能大?薄圆环的 I=MR²,实心圆盘的 I=1/2 MR²,所以圆环动能是圆盘的两倍。若把“同角速度”悄悄换成“同角动量”,答案却会反过来,因为稍后会得到 Eₖ=L_z²/(2I)。条件一换,直觉也要换挡。
定轴公式很干净,但别让它冒充所有刚体运动。一个车轮在路上向前滚,质心在平动,轮子还绕质心转动。对于刚体的一般平面运动,总动能可以拆成
Eₖ=1/2 Mv_C²+1/2 I_Cω²,
其中 C 是质心,I_C 是过质心且垂直于运动平面的轴的转动惯量。第一项是把全部质量仿佛集中在质心处的平动动能,第二项是相对质心的转动动能。这叫柯尼希分解。它告诉我们:滚动小球的动能不能只写 1/2 I_Cω²,否则整辆车向前跑的那一份动能被漏掉了。
把摄像机想象成和质心一起走:在这个随质心平移的画面里,刚体只剩下绕质心的转动;再站回地面看,刚体还整体向前跑。下面两栏不是说运动真的先平移、后转动,而是在同一瞬间把总动能拆成两项来记账。
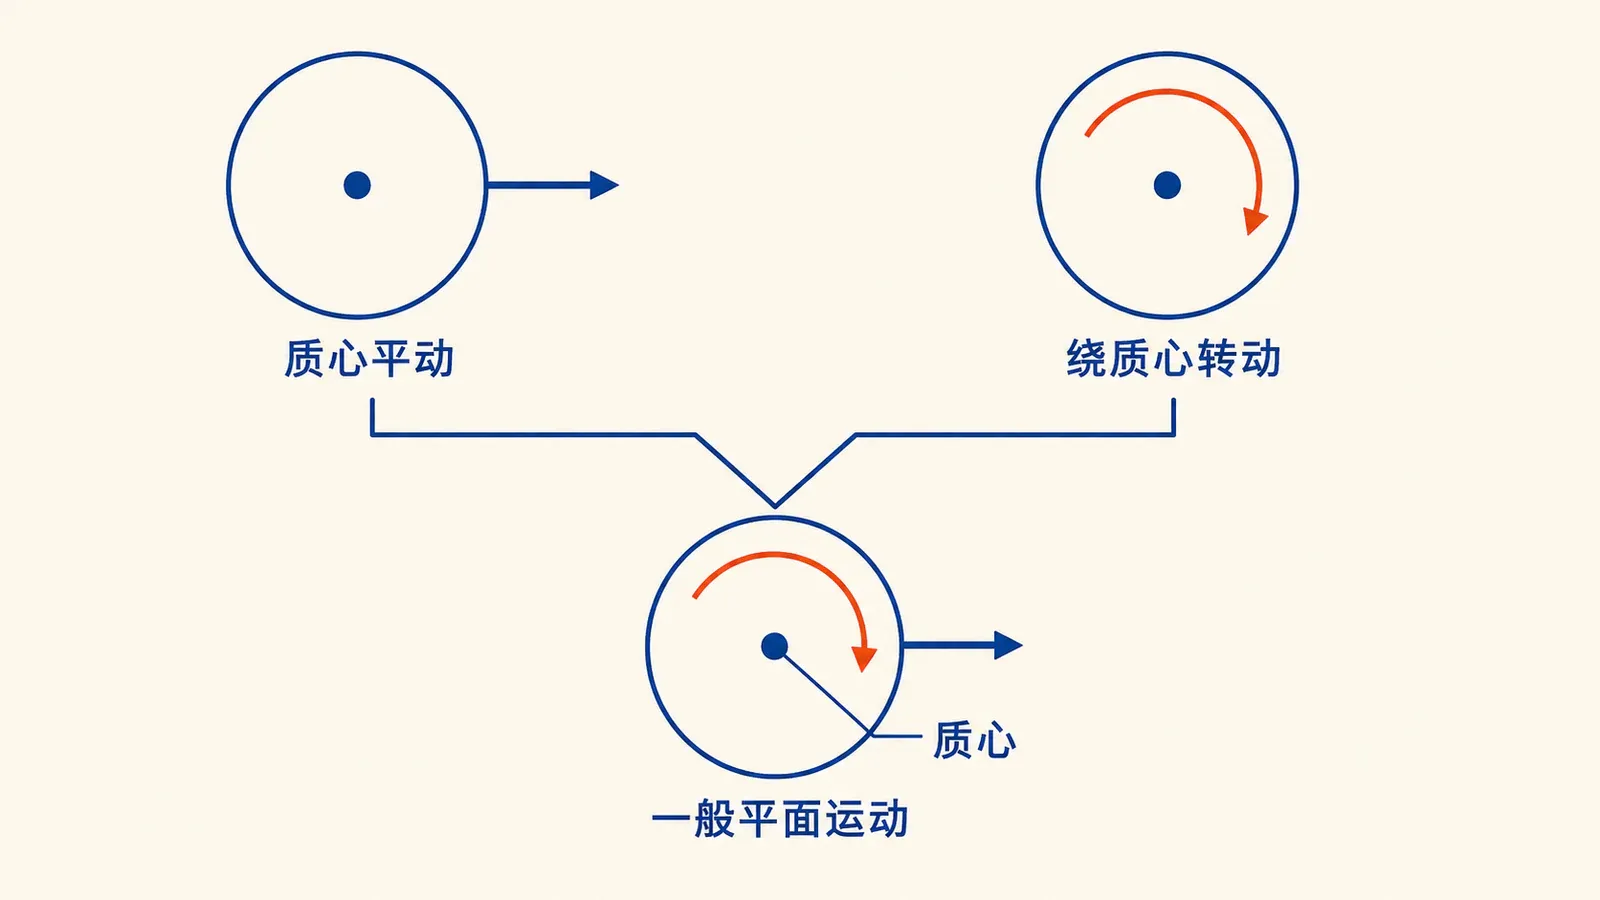
图中质心的向右箭头决定平动项,绕质心的弧形箭头决定转动项。两种运动可以彼此独立:抛出的不自转木板可有 v_C≠0、ω=0,在原地绕质心轴转动的圆盘可有 v_C=0、ω≠0;只有题目另给纯滚动等约束时,二者才通过 v_C=ωR 联系起来。
若刚体绕空间中的固定点转动,一般形式是 Eₖ=1/2 ω·L_O=1/2 ω·𝐈_Oω,这里 𝐈_O 是惯量张量。任一瞬间也可写成 1/2 Iω²,但此时 I 必须是关于穿过该固定点、沿瞬时角速度方向的轴的转动惯量,且一般会随姿态变化。主轴条件是把矢量角动量写成 L=Iω 所需的条件,不能与动能的标量表达混淆。本课程不展开惯量张量的求解。
Eₖ=1/2 Iω² 中的 I 必须对应实际转轴。用平行轴定理求出了 I_O=I_C+Md²,刚体绕 O 轴转动就用 I_O;不能为了熟悉而仍拿质心轴的 I_C 代入。
先给自己一个预测:保持圆盘自转快慢不变,只让质心平移得更快,总动能中的哪一项会变?再反过来,让质心速度不变而提高自转角速度呢?下面的实验把两个旋钮故意分开,让你看到它们分别改动哪一本“小账”。
结果应该很干净:改变 v_C 只直接改变 1/2Mv_C²,改变 ω 只直接改变 1/2I_Cω²。最容易犯的错,是一看到物体“在转”就只保留第二项,或随手找一个瞬时速度为零的点,把它当成永久固定轴套完整的定轴动力学。
力矩怎样做功:不是“有力矩就一定做功”
推门时,手在门把手处沿切向移动,力对门做功;若你用力顶着已经卡死的门,力矩可能不为零,门却没有角位移,做功仍为零。转动中的功也要同时看“作用”和“位移”。
刚体绕固定轴发生微小角位移 dθ。某个力 F 作用在离轴垂直距离为 r 的点上,只有切向分量 F_t 沿作用点位移做功:
dW=F_t(r dθ)=(rF_t)dθ=M_z dθ。
先看图回答:若切向力和转角不变,只把作用点移近转轴,功会怎样?读图时沿红色箭头看作用点走过的弧长 r dθ,再看力矩 M_z=rF_t。

答案是变小:半径减小,弧长和力矩都随之减小,故 dW=F_t r dθ=M_zdθ 也减小。若圆盘被卡住、dθ=0,有力矩仍不做功。
把各外力矩相加,并从初角位置积到末角位置,得到
W_ext=∫_{θ₁}^{θ₂} M_z dθ。
若合外力矩恒定,就是 W_ext=M_zΔθ。符号由约定的转动正方向决定:力矩与角位移同向,功为正;反向,功为负。若力矩随角位置变化,就要积分,或在 M_z-θ 图像上读取带符号面积,不能拿末态力矩乘总转角。
功率是做功快慢。对时间求导可得
P=dW/dt=M_z(dθ/dt)=M_zω。
这同样是带符号关系。电动机驱动飞轮时,驱动力矩与角速度同向,机械功率为正;制动器的摩擦力矩与角速度反向,机械功率为负,飞轮的转动动能下降。工程设备铭牌给出功率时,常还要区分输入功率、轴上输出功率和效率,本章公式里的 P 是所研究力矩对刚体的瞬时机械功率。
先预测两件事:保持力矩和转角不变而增大 I,功与末角速度会怎样?再选负力矩并增大目标转角,圆盘总能到达吗?拖动四个滑块,让“外力矩做功”与“动能变化”两栏对账。
结果是:恒力矩下 W=M_zΔθ 与 I 无关,但 I 越大,ω² 的改变量越小;制动力矩足够大时,圆盘会提前停下,不能把“负的 ω²”解释成反向角速度。实验限于固定轴、恒定 I 和恒力矩;变力矩要积分。下面把观察写成解析式。
把上一章的定轴转动定律 M_z=I_zα 代入力矩功,并利用 α=dω/dt=ω dω/dθ,有
W_ext=∫I_zαdθ=∫I_zωdω=1/2 I_zω₂²-1/2 I_zω₁²。
于是得到定轴转动的动能定理:
W_ext=ΔEₖ。
这里的 W_ext 是合外力矩做的总功。固定转轴的约束力作用点不动,通常不做功;刚体内部维持形状的约束力,其总功在理想刚体模型中也不改变宏观机械能。若有轴承摩擦、材料形变或空气阻力,相关功必须如实进账。
来看一台简化电机:飞轮对轴的转动惯量为 2.5 kg·m²,角速度由 10 rad/s 增到 18 rad/s,忽略阻力。电机做功为 1/2×2.5×(18²-10²)=280 J。若轴上恒定力矩为 6.0 N·m,则转角 Δθ=W/M≈46.7 rad。注意 rad 在功的量纲中视为无量纲,所以 N·m 与 J 量纲相同;但力矩和能量的物理含义不同,不能只因单位外形相同就混称。
如果重力也参与,例如均匀细杆绕水平固定端下摆,最省力的记账方法往往是把“杆和地球”纳入系统,写
1/2 I_Oω₁²+Mgy_{C1}=1/2 I_Oω₂²+Mgy_{C2}。
固定铰链力不做功,若忽略阻力,机械能守恒。这里重力势能属于杆—地球系统,而不是孤零零地属于杆;y_C 是质心高度,不是杆端高度。
再看一个很能暴露“漏账”的装置:两物体用不打滑的轻绳跨过一个有质量的定滑轮。一边下降、一边上升时,两物体都有平动动能,滑轮还有转动动能。若绳速为 v、滑轮半径为 R,无滑动约束给出 ω=v/R。设下降物体质量 m₁、上升物体质量 m₂,滑轮转动惯量为 I,下降高度为 h,忽略轴摩擦且由静止释放,则
(m₁-m₂)gh=1/2(m₁+m₂)v²+1/2I(v²/R²)。
把右侧合并后,v²=2(m₁-m₂)gh/(m₁+m₂+I/R²)。分母里的 I/R² 像一份“等效质量”:滑轮越难转,同样的重力势能差能分给两物体平动的就越少。若直接照搬“理想无质量滑轮”结论,相当于把滑轮吃掉的能量整项抹去了。
这个装置还提醒我们,功—能法与逐个受力法并不矛盾。分别对两物体列牛顿第二定律时,滑轮两侧张力一般不相等,正是这份张力差给滑轮提供力矩;把整个系统放进能量账后,两侧张力属于系统内部作用,不必逐个求出。方法的差别来自研究对象不同,不是某一种方法“忽略了力”。
角动量不是“转动的动量”一句话就够了
飞轮已经高速旋转时,你从侧面轻推轮轴,会觉得它不肯沿推力方向直接倒下。这种对“转动状态改变”的抵抗,不能只由动能描述,因为动能没有方向。角动量则同时记录大小和方向。
对选定原点 O,质点系或刚体的角动量定义为
L_O=Σ rᵢ×mᵢvᵢ。
它是矢量,方向由叉乘的右手规则确定。对于绕固定 z 轴转动的刚体,最稳妥的标量结论是
L_z=I_zω。
这句话说的是角动量在转轴方向的分量。为什么不马上写矢量式 L=Iω?因为一般刚体的质量分布并不对称,角速度方向未必与总角动量方向平行;正确的三维关系要用 L_O=𝐈_Oω。若固定轴是刚体的一条主轴,特别是对称轴,L 才与 ω 平行,此时矢量式才可以用标量 I 简写。
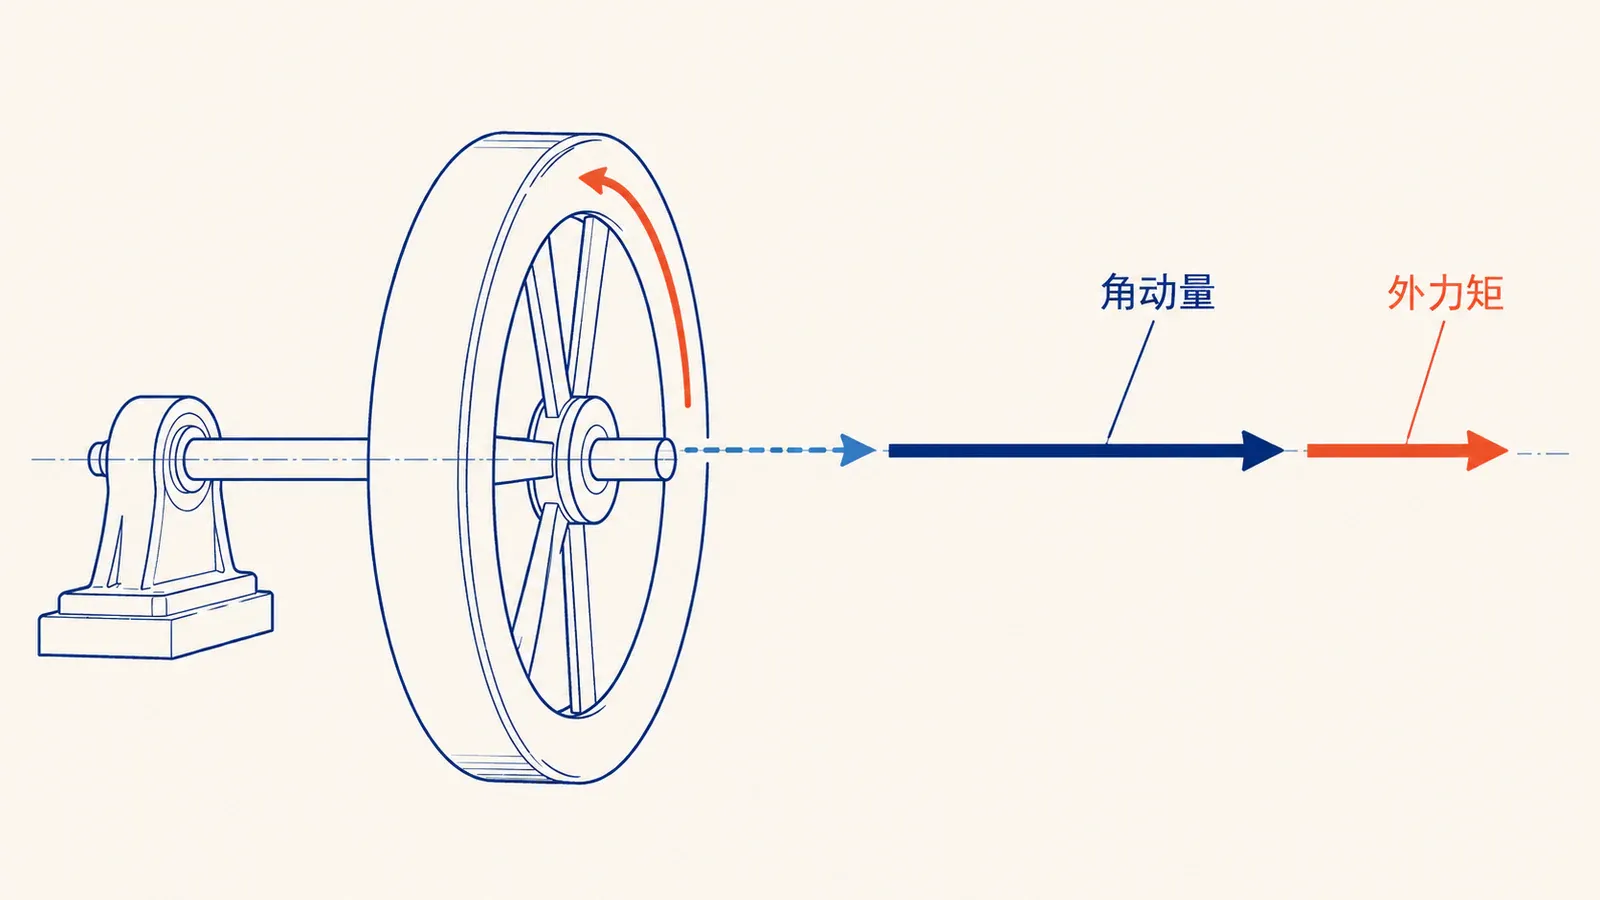
这一区分看似挑剔,其实很实用。普通定轴题往往只问轴向分量,直接用 L_z=I_zω 即可;陀螺发生进动时,角动量方向本身在空间改变,就必须回到矢量图像。考试中若题目明确“绕固定对称轴转动”,写 L=Iω 通常没有歧义;若题目说“任意形状刚体作一般运动”,就不能无条件照搬。
动能和轴向角动量还能互相改写:
Eₖ=1/2 I_zω²=1/2 L_zω=L_z²/(2I_z)。
三种写法对应三种已知条件。同 ω 比较时,I 大者动能大;同 L_z 比较时,I 小者动能大。这正是开头圆环和圆盘问题会因约束条件不同而换答案的原因。
把这个判断放进一个常见实验:同轴的两个圆盘转速不同,落在一起后靠接触面摩擦,最终以共同角速度转动。若轴向外力矩可忽略,总角动量守恒:I₁ω₁+I₂ω₂=(I₁+I₂)ω_f。可是初、末转动动能通常不相等,两个盘之间的滑动摩擦把一部分机械能变成了内能。若两盘转向相反,ω 必须带正负号;最终甚至可能停下,但“停下”只说明总角动量恰好为零,不说明初始动能也是零。
你可以用一个极端情况自检:两个完全相同的圆盘分别以 +ω₀、-ω₀ 转动,接触后共同静止。初始总角动量为零,末态也为零,角动量守恒得很好;初始动能却是 Iω₀²,末态为零,全部差额转成内能。这一例子把两条守恒的边界分得非常干净:外力矩决定角动量账,是否存在耗散和外部做功决定机械能账。
力矩的时间积累:角动量定理与守恒
用扳手拧螺母,力矩很大但只作用极短时间,改变可能有限;用较小力矩持续作用很久,转动状态也能明显改变。把力矩在时间上的积累叫角冲量。对于惯性系中固定原点 O,质点系角动量定理为
dL_O/dt=M_{O,ext},
积分后是
L_{O2}-L_{O1}=∫_{t₁}^{t₂} M_{O,ext}dt。
对定轴转动取轴向分量,就得到
L_{z2}-L_{z1}=∫M_{z,ext}dt。
恒定外力矩下,右边是 M_zΔt。它和动能定理长得很像,却回答不同问题:∫M_zdθ 改变转动动能,∫M_zdt 改变轴向角动量。一个积角位移,一个积时间,千万别把积分变量串台。
若给出 M_z-t 图像,曲线与时间轴之间的带符号面积就是角动量变化;若给出 M_z-θ 图像,面积才是功。比如一个大小恒为 8 N·m 的力矩作用 0.25 s,产生的角冲量为 2.0 N·m·s。它能告诉你 L_z 增加多少,却不能仅凭这些数据断定做了多少功,因为这段时间内转过的角度还未知。反过来,知道力矩做了 2.0 J 的功,也不能在不知道作用时间时求角动量变化。
如果关于固定点 O 的合外力矩为零,那么矢量角动量 L_O 守恒;如果只有合外力矩的某个方向分量为零,那么只保证该方向的角动量分量守恒。守恒的条件不是“没有外力”,而是“关于所选点或轴的合外力矩为零”。轴承对转轴可能施加很大的支持力,但只要其作用线通过轴,对该轴的力矩就是零。
选矩心有时能让复杂外力自动“消音”。橡皮泥撞圆盘时,取转轴中心为矩心,轴的冲量再大也没有轴向力矩;若错误地对橡皮泥单独取它自己的瞬时位置,圆盘对它的冲量矩就不能忽略。又如刚体绕固定铰链摆动,取铰点为矩心能消去未知铰链力矩,但重力通常仍有力矩,所以摆动过程中角动量并不守恒。选点不是为了让公式好看,而是要让外力矩条件真实成立。
选取矩心时必须前后一致。M_O=0 推出的是关于同一固定点 O 的角动量守恒;换到另一个点,外力矩可能不再为零。若矩心在惯性系中加速运动,直接写最简形式 dL/dt=M 还可能漏掉修正项。本章计算优先选惯性系中的固定点或固定轴。
转椅实验常写成 I₁ω₁=I₂ω₂。可严格地说,人收臂时“人加转椅”的形状在改变,已经不是一个不变形的单个刚体;角动量守恒应用于这个可变形系统。若竖直轴方向外力矩可忽略,系统的轴向角动量仍守恒。I 变小,ω 增大。
把收臂前后两帧并排看,先盯住那根方向不变的角动量箭头,再看转速怎样变化。不要反过来用“转得更快”猜角动量一定更大,因为 L_z 同时由 I 和 ω 决定。
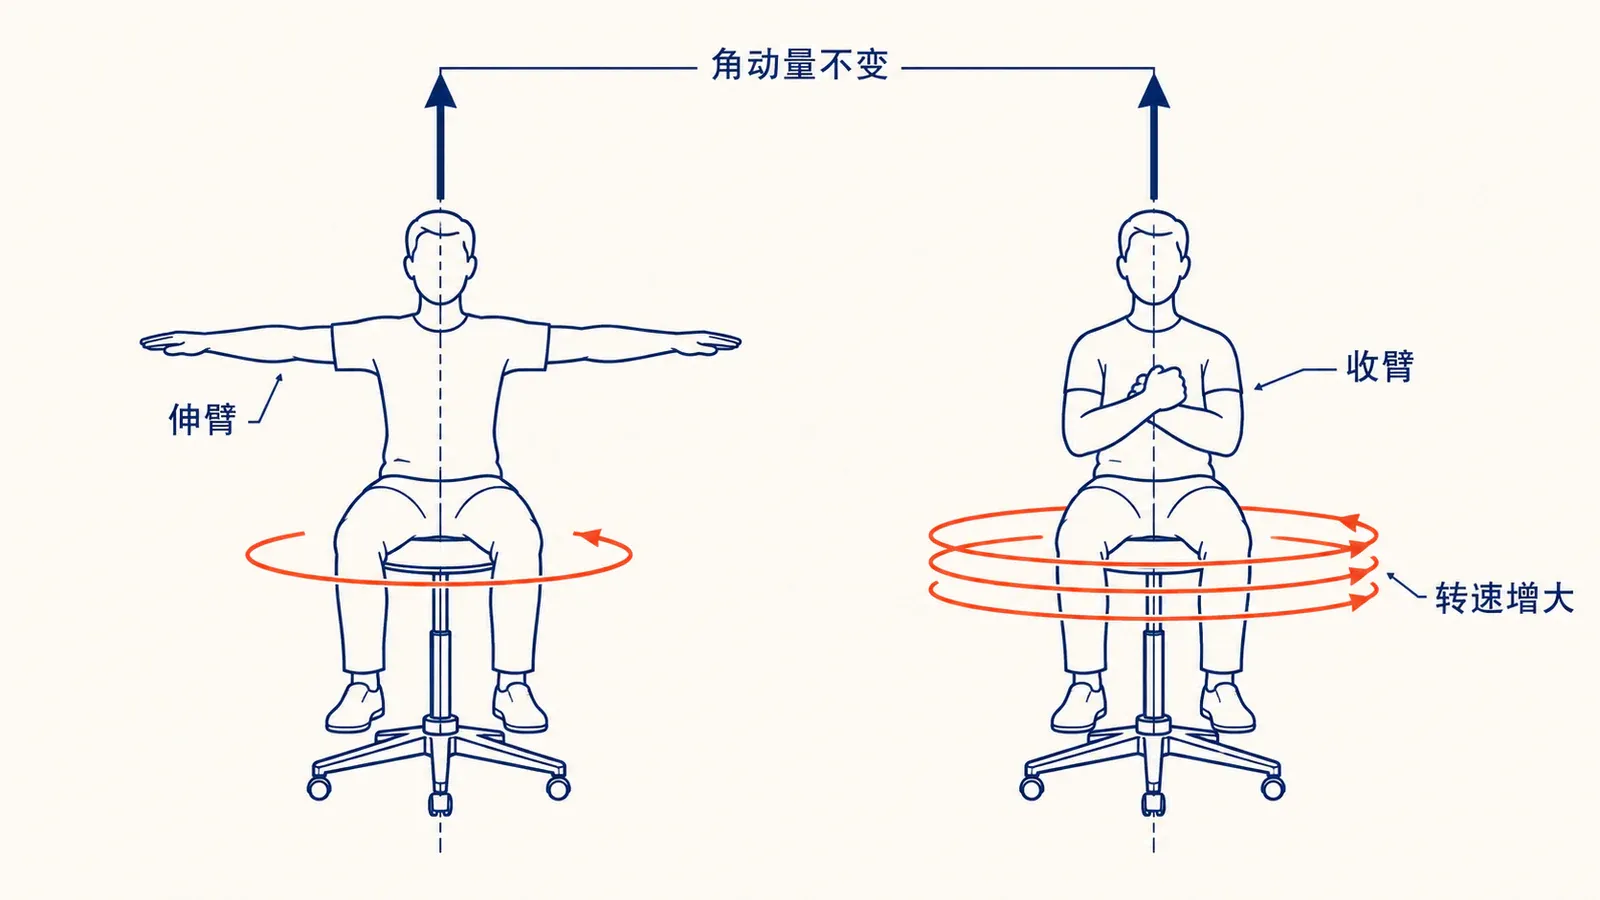
这幅图表达的是可变形系统在外力矩可忽略时的两种状态,不是一个形状不变的刚体突然改变了自身转动惯量。右侧转得更快,只够推出 I 变小与 ω 变大的配合;它没有承诺机械能不变。
那转动动能呢?由 Eₖ=L_z²/(2I) 可知,L_z 不变而 I 变小,动能反而增大。能量没有凭空出现:收臂者的肌肉做功,化学能转化为转动动能。因此“角动量守恒”绝不自动推出“机械能守恒”。反过来,一个受恒定制动力矩的飞轮,角动量和机械能都不守恒,只是分别要用角冲量和负功去计算变化。
这里比较收臂前后径向速度为零的状态,或采用径向动能可忽略的准静态近似;Eₖ 专指转动动能。有限径向速度时,总动能还包含各质量块的 1/2 m(dr/dt)²,内力总功不能只用转动动能增量代替。
图只给了两个端点,交互展示上述准静态状态的连续比较。固定初始角动量,预测两块相等质量向轴移动时 I(r)、ω(r)、Eₖ(r) 怎样变;再拖动 r,观察内力功 W_internal=ΔEₖ 的正负。
若主体惯量为 I_base、两块质量各为 m,则 I(r)=I_base+2mr²;L_z 固定时,ω=L_z/I、Eₖ=L_z²/(2I)。向内移动使 I 减小、ω 与动能增大,正的 W_internal 就是动能增量;向外则相反。角动量守恒不妨碍可变形系统靠内力做功改变动能。接着看碰撞中另一种 I 改变。
你可以先判断:一团橡皮泥以切向速度撞上可自由转动圆盘边缘并粘住,碰撞瞬间能否同时用角动量守恒与机械能守恒?对转轴而言,轴力矩为零,短暂碰撞中外力矩的角冲量可忽略,所以角动量守恒;但粘连是完全非弹性过程,有形变和内能增加,机械能不守恒。两条“守恒”各有各的门卫,不能因为名字里都有守恒就结伴放行。
滚动:平动和转动必须记在同一本账里
把实心球、实心圆柱和薄圆环从同一斜面同一高度同时释放,谁先到底?如果它们无滑动地滚下,答案通常是实心球。奇怪的是,三个物体失去的重力势能都按 Mgh 计算;差别藏在能量如何分给平动和转动。
刚体相对静止地面作纯滚动时,接触点相对地面的瞬时速度为零。由速度合成得到
v_C=ωR,
加速度的切向约束为 a_C=αR。第一式只说质心速率和角速度的大小关系,转动方向要由实际运动判断。圆轮向右滚时,若取纸面外为角速度正方向,它通常是顺时针,ω 的代数值为负;做标量题时常直接使用大小以免符号干扰,但矢量判断不能丢。
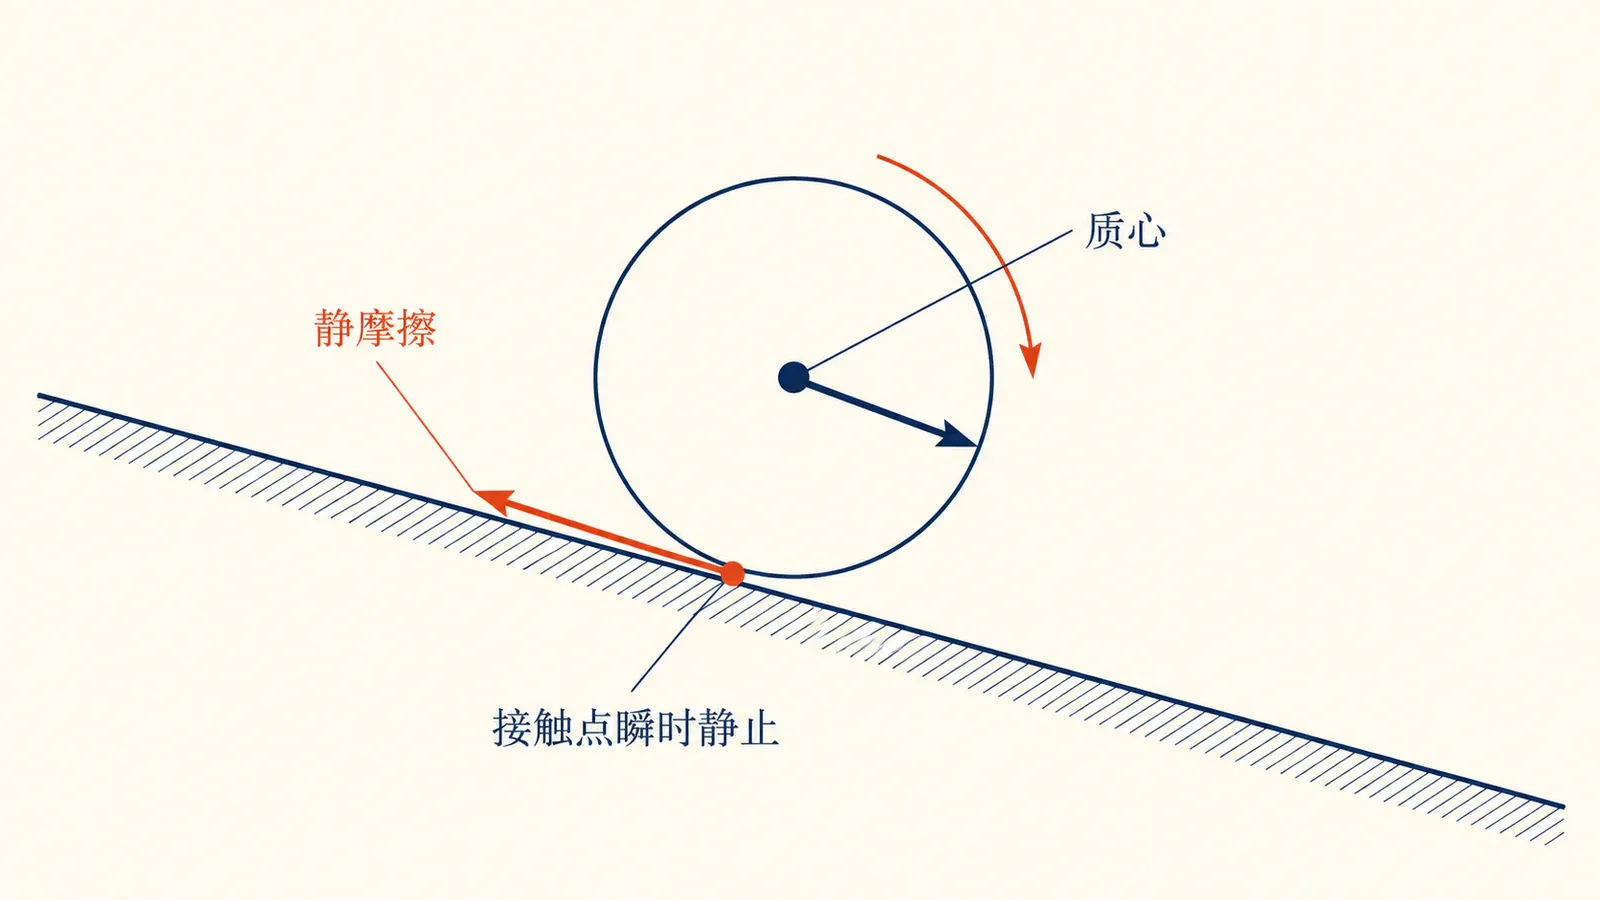
设刚体对质心轴的转动惯量为 I_C=kMR²,从高度差 h 处由静止沿固定斜面纯滚动而下,忽略滚动阻力。固定斜面对刚体的支持力不做功;静摩擦力作用处的接触点瞬时静止,因此静摩擦力的瞬时功率也为零。机械能关系是
Mgh=1/2 Mv_C²+1/2 I_Cω²=1/2 Mv_C²(1+k),
所以
v_C=sqrt(2gh/(1+k))。
半径 R 和质量 M 都约掉了,但形状因子 k 留下。实心球 k=2/5,实心圆柱 k=1/2,薄圆环 k=1,因此同高到底时实心球最快、圆柱其次、圆环最慢。不是因为球受到更大的重力,也不是因为环“摩擦更多”,而是环把更大比例的能量分给了转动。
如果暂时把公式盖住,只观察三种刚体的能量条和底端速度箭头,你能否说出为什么圆环落后?先想一想“转动占比”随质量分布向轮缘集中怎样变化,再看图中的对应关系。
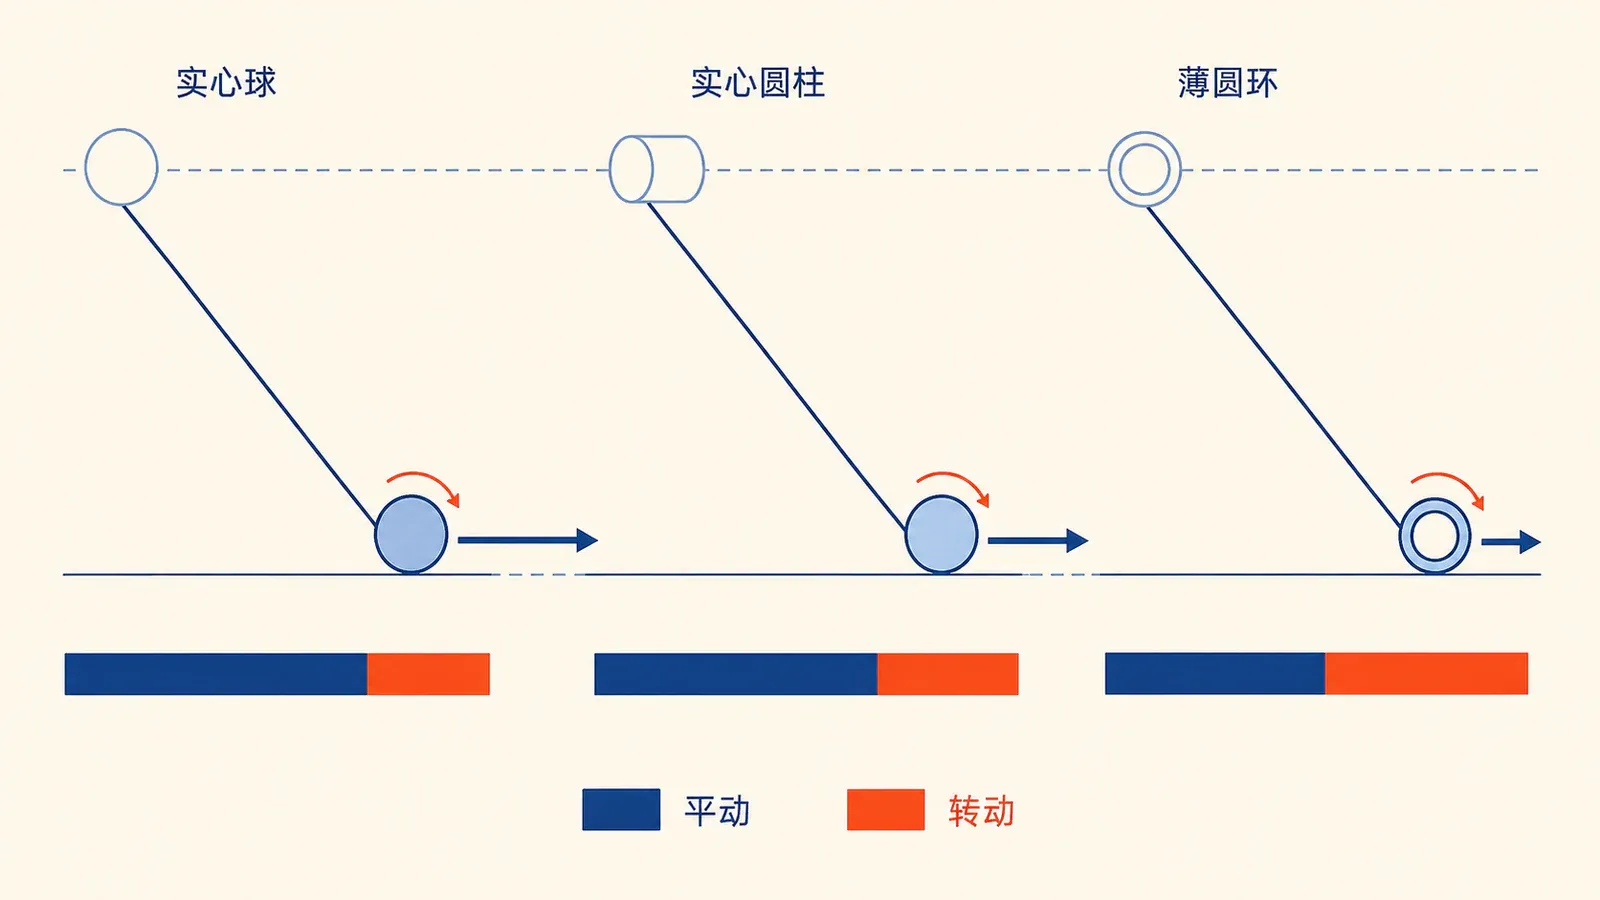
答案是:同一份 Mgh 中,薄圆环分给转动的比例最大,留给质心平动的比例最小,所以它的质心速度最小。图中速度箭头比较的是同高到底时的质心速率,不表示三者所受重力或静摩擦力按箭头长度成比例。
你也可以不走能量路线,直接比较加速度。把平动方程和绕质心的转动方程联立,会得到 a_C=g sinβ/(1+k)。它与上面的末速结论彼此核对:同一斜面长度 s 上,v_C²=2a_Cs,而 h=s sinβ,恰好仍是 v_C²=2gh/(1+k)。能量法快速连接起点与终点,动力学法则还能给出加速度和摩擦力;一道题若追问到达时间,通常还需要后者。
静态图已经回答形状排序,交互只问“能否纯滚”。先猜高度 h 加倍会不会提高摩擦门槛;再调节 k、倾角 β 和 μ_s,让 μ_s 穿过临界值,观察纯滚动与滑动怎样切换。
结果是 μ_req=[k/(1+k)]tanβ 与 h 无关:高度只改变纯滚动成立时的末速,k 或 β 增大才会抬高门槛。若 μ_s<μ_req,便发生相对滑动,v_C=ωR 及纯滚动速度公式必须停用。静摩擦也只是按需取值,并非总等于 μ_sN。接下来解释它为何在理想固定斜面上不消耗机械能。
“静摩擦不做功”是最容易被背成错误口号的地方。在固定、刚性、无形变的静止地面上理想纯滚动时,接触点对地瞬时静止,所以接触力对整个刚体不传递机械功;静摩擦仍可能不为零,它负责提供角加速度。若接触面本身运动,例如传送带,或轮胎与地面明显形变并有滚动阻力,静摩擦或接触力可以传递能量,刚才的结论不能原样搬用。
有人会说:“既然接触点瞬时静止,那轮子这一刻就是绕接触点转,直接写 Eₖ=1/2I_Pω² 行不行?”对于平面纯滚动的瞬时动能,可以。由平行轴定理 I_P=I_C+MR²,于是 1/2I_Pω²=1/2I_Cω²+1/2M(ωR)²,正好等于平动加绕质心转动两项。不过,接触点 P 不是始终固定在刚体上的同一个物质点,它的加速度也不为零。把“瞬时转动中心”继续当成永久固定轴去套 M_P=I_Pα,通常会出错。它是方便描述瞬时速度和动能的工具,不自动变成动力学中的固定支点。
再问一步:有静摩擦就一定能保证纯滚动吗?不一定。沿倾角 β 的斜面下滚时,列质心平动和绕质心转动方程:
Mg sinβ-f=Ma_C,fR=I_Cα,再用 a_C=αR,可得
a_C=g sinβ/(1+k),f=[k/(1+k)]Mg sinβ。
所需静摩擦必须满足 f≤μ_sMg cosβ,即
μ_s≥[k/(1+k)]tanβ。
若实际静摩擦系数不够,接触点会滑动,v_C=ωR 不再成立,摩擦通常耗散机械能;这时必须重新列平动和转动方程,不能继续套纯滚动末速公式。请注意,上述“摩擦沿斜面向上”针对的是物体在重力作用下由静止滚下的常见情形;若另有驱动力矩或初始滑动,摩擦方向要根据接触点相对滑动趋势判断,不能死记。
进动:外力矩不只会改变角动量大小
普通静止陀螺支在一点上会倒,高速旋转的陀螺却常让自转轴绕竖直方向缓慢转圈。第一眼很反常:重力向下,为什么轴没有直接向下掉,反而横着“绕圈”?关键是力矩决定的是 dL/dt 的方向,而不是物体立刻沿力矩方向转过去。
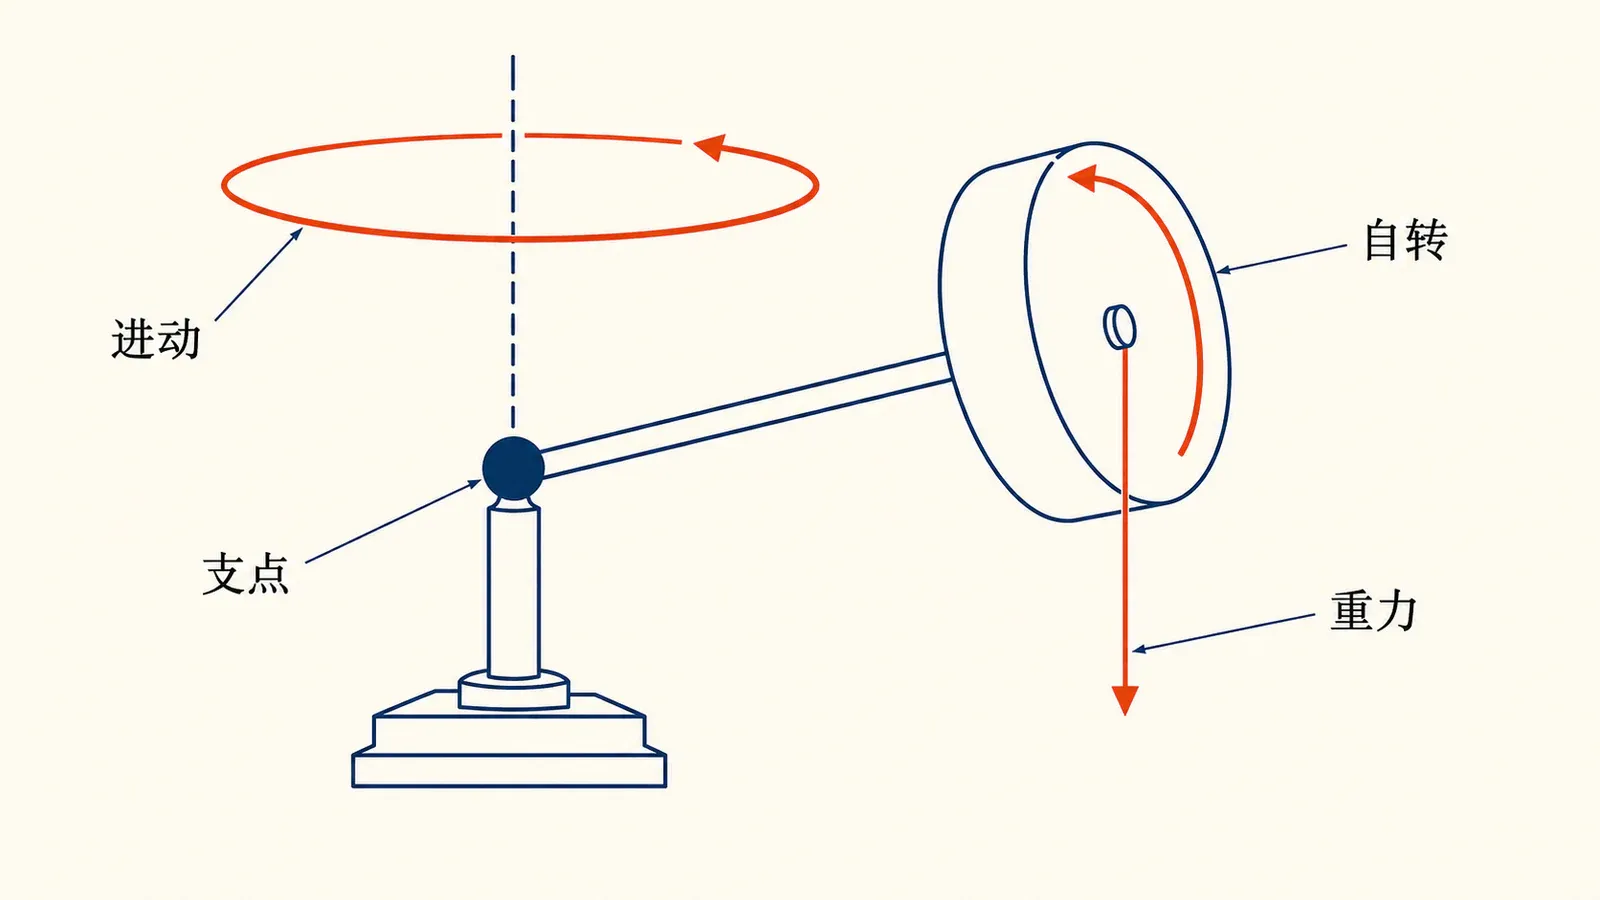
以支点 O 为矩心,重力矩为 M_O=r_C×Mg。高速对称陀螺的自转角动量近似沿对称轴,大小约为 L≈I_sω_s。重力矩大致与 L 垂直,于是很短时间内 ΔL=M_OΔt 主要改变 L 的方向而不是大小;自转轴便跟着转向,形成进动。
在快速自转、进动稳定、章动可忽略的近似下,若自转轴与竖直方向夹角为 θ,有 |dL/dt|=ΩL sinθ,而重力矩大小 Mgr_C sinθ,从而
Ω≈Mgr_C/(I_sω_s)。
这里 Ω 是进动角速度,ω_s 是陀螺自转角速度。自转越快,进动通常越慢;质量或质心到支点距离越大,重力矩越大,进动越快。这个式子有明确边界:它描述的是快速自转的对称陀螺在稳定进动近似下的主要关系,不负责处理启动瞬间的章动,也不是任意姿态三维刚体的通用公式。
进动不是角动量守恒的例子:重力对支点有外力矩,角动量方向正在改变。它恰恰是矢量角动量定理最直观的演示——外力矩若近似垂直于角动量,主要改变方向;若平行或反平行,则主要改变大小。
公式似乎在说自转越慢,进动越快,那么能不能把 ω_s 一路调到接近零?先用下面的矢量实验观察 M_O、L 与短时间 ΔL 的方向,再把自转速度调低,留意页面为什么只提示“近似可靠性下降”,而不继续伪装成精确预言。
你会看到,稳定进动关系来自 ΩL sinθ≈Mgr_C sinθ。在 θ 不接近零且近似条件成立时,两边的 sinθ 才能自然约去;当自转太慢、章动不可忽略,或轴几乎竖直使几何关系退化时,应回到完整刚体动力学,而不是把简式外推到发散。
三本账怎样选:动力学、能量还是角动量
走到这里,本章并不是又添了一堆彼此竞争的公式,而是给同一过程装上三个观察窗口。
实际解题时,先别急着问“这一章该套哪一个公式”,而要问“题目给的是一段时间、一段转角,还是两个状态”。时间对应角冲量,转角对应力矩的功,两个状态之间若没有耗散则可能使用守恒。再检查系统边界和转轴,这个选择过程往往比后面的代数更关键。
- 想知道某一瞬间的角加速度、摩擦力或轴力,优先从
ΣM=Iα配合质心运动方程入手。 - 已知起末角位置或高度,关心角速度而不关心经历多久,优先检查功—能关系;定轴用
∫M_zdθ=Δ(1/2I_zω²),平面运动别漏掉1/2Mv_C²。 - 过程很短、碰撞力复杂,或外力矩为零而系统的
I发生变化,优先看角冲量与角动量守恒。 - 遇到一般三维运动,回到矢量定义
L=Σr×mv;不要默认L与ω平行。遇到滚动,先检查是否真的无滑动,再使用v_C=ωR。
到了期末或考研复习阶段,常见失分并不是不会算,而是把适用条件藏起来:把质心轴转动惯量用到偏心固定轴;把 L_z=I_zω 扩写成任意方向的矢量结论;看到“角动量守恒”就再补一条机械能守恒;看到“摩擦”就断言机械能必定减少。每次列式前用一句话写清系统、矩心或转轴、外力矩、接触是否滑动,这些陷阱就很难再钻空子。
课后练习
1
关于刚体能量和角动量,下列说法正确的是哪些?
2
恒定合外力矩 M 使定轴飞轮转过角度 Δθ。若 M 与角位移同向,飞轮转动动能的变化是?
第 3 题: 一个飞轮对轴的转动惯量为 4.0 kg·m²,初角速度为 25 rad/s。制动器施加恒定大小为 10 N·m、方向与转动相反的力矩。求:(1)停止所需时间;(2)停止前转过的角度;(3)制动力矩做的功。
第 4 题: 一台电机输出力矩随角位置变化为 M(θ)=M₀(1-θ/θ₀),在 0≤θ≤θ₀ 内驱动转动惯量为 I 的飞轮,初角速度为零,忽略阻力。求飞轮转到 θ₀ 时的角速度。
5
转椅上的人以非零角速度转动后收臂,关于竖直轴的外力矩可忽略,比较初末径向速度为零的状态。收臂后系统转动惯量减小,则哪项正确?
第 6 题: 质量 m 的小橡皮泥以速度 v 沿切线撞上半径 R、质量 M 的均匀圆盘边缘并粘住。圆盘原来静止,可绕中心光滑竖直轴转动。求碰后角速度,并说明机械能是否守恒。
7
实心球、实心圆柱和薄圆环从同一高度由静止沿同一固定斜面纯滚动到底,质量和半径可不同。忽略滚动阻力,正确的是哪些?
第 8 题: 一个均匀实心圆柱从倾角 30° 的斜面上由静止纯滚动下滑。已知 I_C=1/2MR²。(1)求质心加速度;(2)求所需静摩擦系数的最小值;(3)说明摩擦方向。取 g=9.8 m/s²。
第 9 题: 长度 l、质量 M 的均匀细杆可绕上端水平轴无摩擦转动。细杆从水平位置由静止释放,求它转到竖直向下位置时的角速度和轴对杆的支持力大小。已知杆对端点轴的转动惯量 I_O=1/3Ml²。
第 10 题: 一个快速自转的对称陀螺,质量 0.50 kg,质心到支点距离 0.080 m,绕对称轴转动惯量 2.0×10⁻⁴ kg·m²,自转角速度 400 rad/s。在稳定进动近似下求进动角速度,取 g=9.8 m/s²,并说明若自转角速度降为一半,公式预言进动怎样变化。