第10章 简谐振动、相位与振动能量
轻轻碰一下桌边的直尺,它会来回颤动;把手机挂在弹簧下端再拉开一点,它也会上下往复。两种运动看起来都在“重复”,但重复运动并不自动等于简谐振动:雨刷的摆动、活塞的往复甚至心跳都有周期性,却未必满足同一条动力学规律。
真正关键的问题是:物体一旦偏离平衡位置,合力怎样随位移变化?只要这个关系抓准,振幅、周期、相位和能量就不再是一串互不相干的公式,而会从同一个模型里自然长出来。
10.1 从“被拉回去”到简谐振动方程
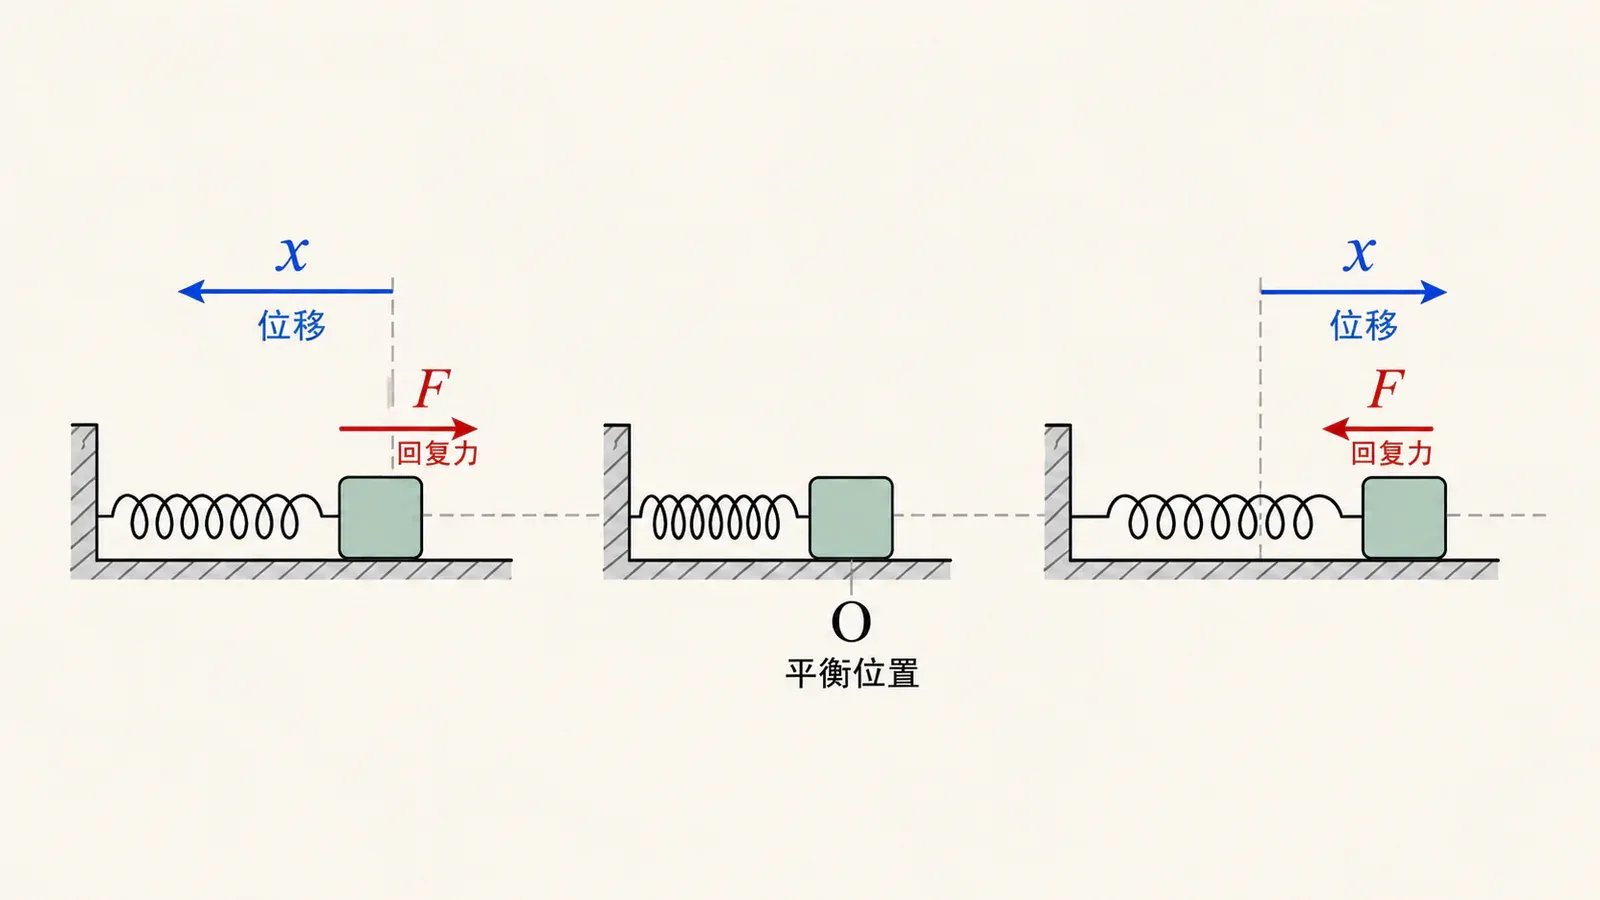
先看水平光滑面上的弹簧振子。小球停在某处时弹簧既不拉也不推,把这个位置记为平衡位置 O O O x x x
在弹性限度内,胡克定律给出
F x = − k x , F_x=-kx, F x = − k x , 其中 k k k
m d 2 x d t 2 = − k x , m\frac{\mathrm d^2x}{\mathrm dt^2}=-kx, m d t 2 d 2 x = − k x , 整理为
d 2 x d t 2 + ω 2 x = 0 , ω = k m . \frac{\mathrm d^2x}{\mathrm dt^2}+\omega^2x=0,
\qquad \omega=\sqrt{\frac{k}{m}}. d t 2 d 2 x + ω 2 这就是理想弹簧振子的运动微分方程。更一般地,只要某个一维运动相对于稳定平衡位置的位移 x x x
d 2 x d t 2 = − ω 2 x , \frac{\mathrm d^2x}{\mathrm dt^2}=-\omega^2x, d t 2 d 2 x = − ω 2 x , 它就是简谐振动。换句话说,简谐振动的动力学定义是:加速度的大小与位移大小成正比,方向始终与位移相反。
这条定义同时告诉我们三个容易被图像遮住的事实。第一,平衡位置 x = 0 x=0 x = 0
微分方程是二阶的,也提示我们:确定一条具体运动需要两个独立初始条件。只给“从 x 0 x_0 x 0 x ( 0 ) = x 0 x(0)=x_0 x ( 0 ) = x 0 v ( 0 ) = v 0 v(0)=v_0 v ( 0 ) =
这里很容易出现一个偷换:回复力不一定是物体受到的某一个力,它应当是沿振动方向的合力 。竖直弹簧振子同时受重力和弹力,真正与相对平衡位置位移成正比的是二者的合力;单摆切向上也同时体现重力的分量和约束条件。只盯着某一个力,常会把平衡位置找错。
“力指向平衡位置”还不够保证简谐振动。简谐振动要求在所研究范围内有 F x = − K x F_x=-Kx F x = − K x − c x 3 -cx^3 − c x 3
怎样看出上面的微分方程会产生正弦或余弦运动?不必先解一整套微分方程,只要检验
x = A cos ( ω t + φ ) x=A\cos(\omega t+\varphi) x = A cos ( ω t + φ ) 即可。对时间求两次导数,有
d 2 x d t 2 = − ω 2 A cos ( ω t + φ ) = − ω 2 x , \frac{\mathrm d^2x}{\mathrm dt^2}
=-\omega^2A\cos(\omega t+\varphi)
=-\omega^2x, d t 2 d 2 x = − ω 恰好满足方程。常数 A A A φ \varphi φ ω \omega ω A A A φ \varphi φ k / m \sqrt{k/m} k / m
还可以从量纲做一次快速检查。k k k N m − 1 = k g s − 2 \mathrm{N\,m^{-1}}=\mathrm{kg\,s^{-2}} N m − 1 = kg s − 2 k / m k/m k / m
现在先想一个小问题:把振幅加倍,理想弹簧振子的周期会不会也加倍?答案是不会。振幅描述“走多远”,角频率描述“相位跑多快”;在线性模型中二者彼此独立。真实弹簧拉得太大时胡克定律可能失效,那已经超出理想模型的适用范围,不能拿来反驳这一结论。
下面的探索器把回复力、运动曲线和三个特征量放在同一时刻观察。先固定 ω \omega ω A A A A A A ω \omega ω
10.2 一条余弦式里藏着哪些运动信息
采用
x = A cos ( ω t + φ ) x=A\cos(\omega t+\varphi) x = A cos ( ω t + φ ) 描述一维简谐振动时,通常约定 A > 0 A>0 A > 0 ω > 0 \omega>0 ω > 0
A A A x x x ω \omega ω r a d s − 1 \mathrm{rad\,s^{-1}} rad s − 1 s − 1 \mathrm{s^{-1}} s
相位
θ = ω t + φ \theta=\omega t+\varphi θ = ω t + φ 每增加 2 π 2\pi 2 π T T T f f f
T = 2 π ω , f = 1 T = ω 2 π . T=\frac{2\pi}{\omega},\qquad
f=\frac1T=\frac{\omega}{2\pi}. T = ω 2 π , f = T 1 不要把 f f f ω \omega ω f f f ω \omega ω 2 π 2\pi 2 π
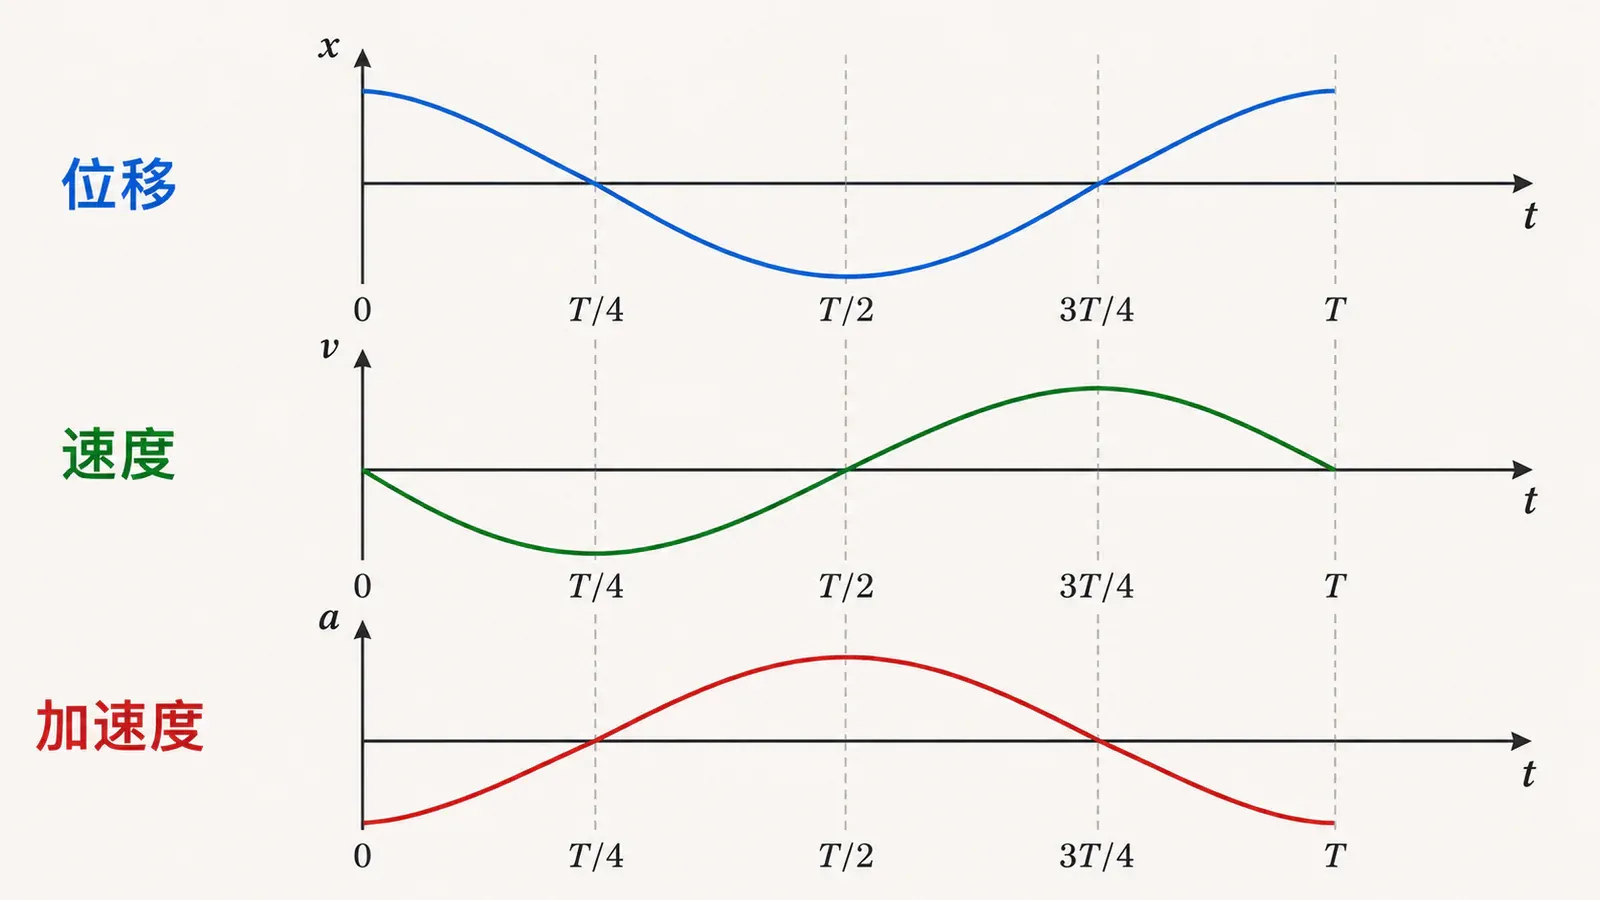
对位移求导得到速度,再求导得到加速度:
v = d x d t = − A ω sin ( ω t + φ ) = A ω cos ( ω t + φ + π 2 ) , v=\frac{\mathrm dx}{\mathrm dt}
=-A\omega\sin(\omega t+\varphi)
=A\omega\cos\left(\omega t+\varphi+\frac\pi2\right), v = d t d x = − A ω sin ( ω t + φ a = d v d t = − A ω 2 cos ( ω t + φ ) = A ω 2 cos ( ω t + φ + π ) . a=\frac{\mathrm dv}{\mathrm dt}
=-A\omega^2\cos(\omega t+\varphi)
=A\omega^2\cos(\omega t+\varphi+\pi). a = d t d v = − A ω 2 cos ( 所以最大速率和最大加速度分别为
v max = A ω , a max = A ω 2 . v_{\max}=A\omega,\qquad a_{\max}=A\omega^2. v m a x = A ω , a m a x = A ω
读这组三条曲线时,别只背“超前多少”。更可靠的是回到运动图像:在右端点 x = A x=A x = A x = 0 x=0 x = 0 v = − A ω v=-A\omega v = − A ω a = 0 a=0 a = 0
如果题目只给一张 x − t x-t x − t v > 0 v>0 v > 0 v < 0 v<0 v < 0 x > 0 x>0 x > 0 a = − ω 2 x < 0 a=-\omega^2x<0
沿一个周期慢慢走一圈更清楚。若从右端点开始计时,前四分之一周期内 x x x A A A x x x − A -A − A
因此,平衡位置和端点各自扮演不同角色:平衡位置是合力换向点、加速度为零点和速率最大点;两个端点是速度换向点、速率为零点和加速度大小最大点。把“换向”含糊地说成一个词,很容易混淆究竟是哪一个物理量在换向。
有个很实用的判断:
v 2 = ω 2 ( A 2 − x 2 ) . v^2=\omega^2(A^2-x^2). v 2 = ω 2 ( A 2 − x 2 ) . 它可由 x = A cos θ x=A\cos\theta x = A cos θ v = − A ω sin θ v=-A\omega\sin\theta v = − A ω sin θ
从初始条件找振幅和初相位
设 t = 0 t=0 t = 0 x 0 x_0 x 0 v 0 v_0 v 0
x 0 = A cos φ , v 0 = − A ω sin φ . x_0=A\cos\varphi,
\qquad
v_0=-A\omega\sin\varphi. x 0 = A cos φ , v 0 = − A ω sin φ . 平方相加可以先求出
A = x 0 2 + ( v 0 ω ) 2 . A=\sqrt{x_0^2+\left(\frac{v_0}{\omega}\right)^2}. A = x 0 2 + ( ω v 再由正弦、余弦的符号判断 φ \varphi φ
tan φ = − v 0 ω x 0 \tan\varphi=-\frac{v_0}{\omega x_0} tan φ = − ω x 0 v 0 会丢失象限信息,因为相差 π \pi π
若改用正弦形式 x = A sin ( ω t + φ ′ ) x=A\sin(\omega t+\varphi') x = A sin ( ω t + φ ′ ) cos θ = sin ( θ + π / 2 ) \cos\theta=\sin(\theta+\pi/2) cos θ = sin ( θ +
相位还可以帮助计算“第一次到达”的时间。这类题不要先在整条余弦曲线上乱找交点,而应按两步处理:由目标位移求候选相位,再根据速度符号保留符合运动方向的象限;最后用 Δ t = Δ θ / ω \Delta t=\Delta\theta/\omega Δ t = Δ θ / ω
例1 由初始状态写振动方程
某振子角频率为 4 r a d s − 1 4\ \mathrm{rad\,s^{-1}} 4 rad s − 1 x 0 = 3.0 c m x_0=3.0\ \mathrm{cm} x 0 = 3.0 cm v 0 = − 16 c m s
先求振幅:A = 3.0 2 + ( − 16 / 4 ) 2 c m = 5.0 c m A=\sqrt{3.0^2+(-16/4)^2}\ \mathrm{cm}=5.0\ \mathrm{cm} A = 3. 0 2 + ( − 16/4 )
检查一下:代入 t = 0 t=0 t = 0 x 0 > 0 x_0>0 x 0 > 0 v 0 = − A ω sin φ < 0 v_0=-A\omega\sin\varphi<0 v 0 =
10.3 相位:给周期运动标记“进行到哪一步”
两只外观相同的振子可以有相同振幅和周期,却一个正在向右、一个正在向左。仅知道 x x x v v v
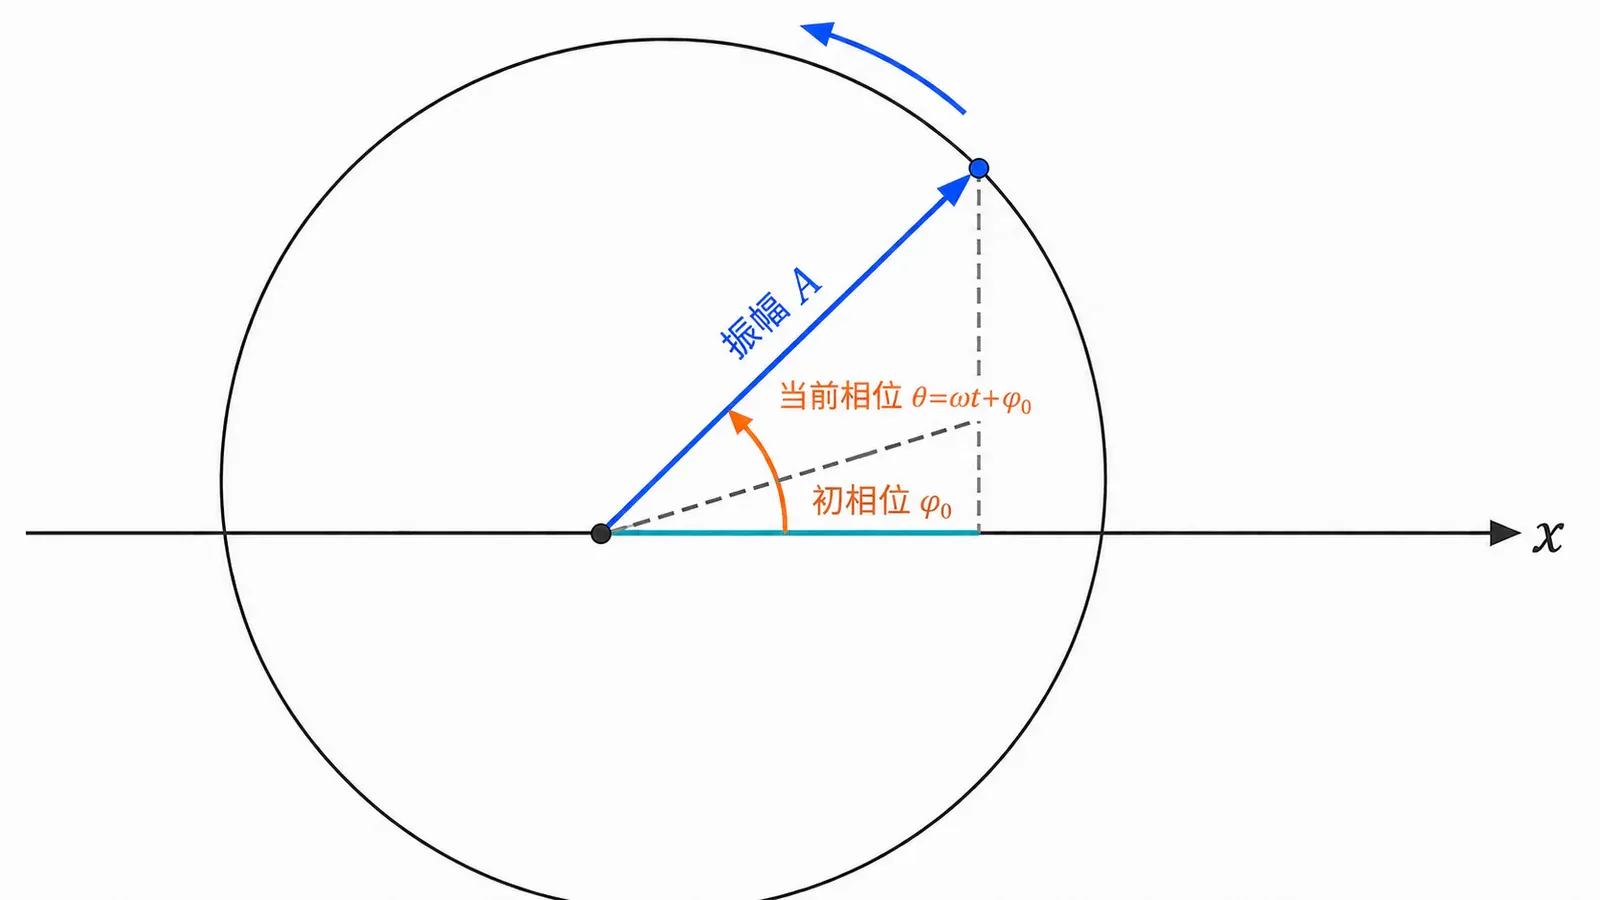
把长度为 A A A ω \omega ω φ \varphi φ t t t ω t + φ \omega t+\varphi ω t + φ
x = A cos ( ω t + φ ) . x=A\cos(\omega t+\varphi). x = A cos ( ω t + φ ) .
旋转矢量只是表示方法,不是说弹簧小球真的沿圆周运动,也不是给振子额外施加了“向心力”。它的价值在于把抽象相位变成几何角度:投影点的位置由余弦决定,投影变化方向由矢量端点的切向运动决定。
试着只看 t = 0 t=0 t = 0 x 0 = 0 x_0=0 x 0 = 0 v 0 > 0 v_0>0 v 0 > 0
相位差与超前、落后
对于两个同频率 的简谐振动
x 1 = A 1 cos ( ω t + φ 1 ) , x 2 = A 2 cos ( ω t + φ 2 ) , x_1=A_1\cos(\omega t+\varphi_1),\qquad
x_2=A_2\cos(\omega t+\varphi_2), x 1 = A 1 cos ( ω t + φ 它们的相位差
Δ φ = φ 2 − φ 1 \Delta\varphi=\varphi_2-\varphi_1 Δ φ = φ 2 − φ 1 不随时间改变。若 0 < Δ φ < π 0<\Delta\varphi<\pi 0 < Δ φ < π
Δ t = Δ φ ω = Δ φ 2 π T . \Delta t=\frac{\Delta\varphi}{\omega}
=\frac{\Delta\varphi}{2\pi}T. Δ t = ω Δ φ = 2 π Δ φ T . 相位差为 2 n π 2n\pi 2 nπ ( 2 n + 1 ) π (2n+1)\pi ( 2 n + 1 ) π π / 2 \pi/2 π /2 3 π / 2 3\pi/2 3 π /2 2 π 2\pi 2 π
为什么这里强调“同频率”?若角频率分别为 ω 1 \omega_1 ω 1 ω 2 \omega_2 ω 2 ( ω 2 − ω 1 ) t + ( φ 2 − φ 1 ) (\omega_2-\omega_1)t+(\varphi_2-\varphi_1) ( ω
相位是无量纲量,但书写数值时通常保留“弧度”以提醒它来自角量。相位不是空间方位角:一维振子只在直线上运动,旋转矢量的圆只是帮助表示周期状态的辅助图。
这里我们只用相位差比较两个振动“步调”是否一致,不讨论把它们叠加后得到什么新振动。合成问题需要额外使用叠加原理,是下一章的内容。
10.4 两个典型系统:弹簧振子与单摆
水平与竖直弹簧振子
水平理想弹簧振子的结果已经得到:
ω = k m , T = 2 π m k . \omega=\sqrt{\frac{k}{m}},\qquad
T=2\pi\sqrt{\frac{m}{k}}. ω = m k , T 增大质量,惯性更强,周期变长;增大劲度系数,回复作用更强,周期变短。这种判断应先有物理直觉,再用公式确认。
把弹簧竖直悬挂,重力会不会让周期多出一个 g g g y 0 y_0 y 0 k y 0 = m g ky_0=mg k y 0 = m g x x
F = m g − k ( y 0 + x ) = − k x . F=mg-k(y_0+x)=-kx. F = m g − k ( y 0 + x ) = − k x . 重力与静态弹力正好抵消,关于新平衡位置的运动方程仍是 m x ¨ = − k x m\ddot x=-kx m x ¨ = − k x
例2 竖直弹簧的平衡位置与周期
质量 m = 0.20 k g m=0.20\ \mathrm{kg} m = 0.20 kg 5.0 c m 5.0\ \mathrm{cm} 5.0 cm g = 9.8 m s − 2 g=9.8\ \mathrm{m\,s^{-2}} g = 9.8 m s − 2
平衡条件给出 k = m g / y 0 = 39.2 N m − 1 k=mg/y_0=39.2\ \mathrm{N\,m^{-1}} k = m g / y 0 = 39.2 N m − 1
T = 2 π m k = 2 π y 0 g ≈ 0.449 s . T=2\pi\sqrt{\frac{m}{k}}
=2\pi\sqrt{\frac{y_0}{g}}
\approx0.449\ \mathrm s. T = 2 π k m 最后一种写法看起来含有 g g g k / m k/m k / m k k k m m m g g g
单摆为什么只是“近似”简谐振动
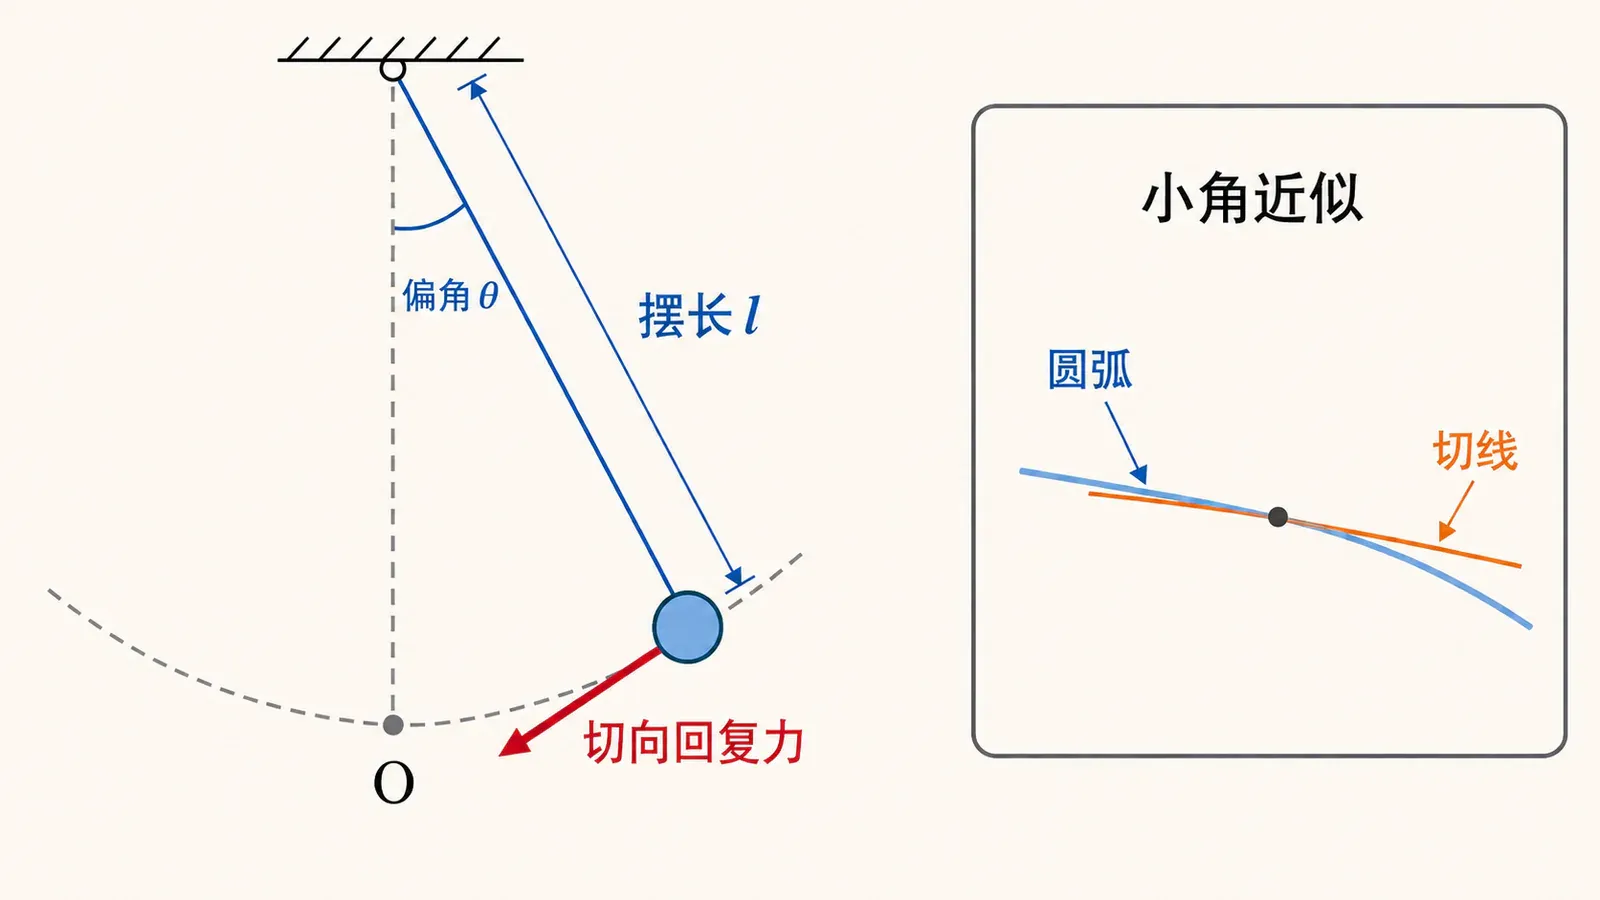
理想单摆由质量可忽略、不可伸长的细线和可视为质点的摆球组成。设摆长为 l l l θ \theta θ − m g sin θ -mg\sin\theta − m g sin θ
m l 2 d 2 θ d t 2 = − m g l sin θ , ml^2\frac{\mathrm d^2\theta}{\mathrm dt^2}
=-mgl\sin\theta, m l 2 d t 2 d 2 θ = 即
d 2 θ d t 2 + g l sin θ = 0. \frac{\mathrm d^2\theta}{\mathrm dt^2}
+\frac gl\sin\theta=0. d t 2 d 2 θ + l
方程中出现 sin θ \sin\theta sin θ θ \theta θ ∣ θ ∣ ≪ 1 |\theta|\ll1 ∣ θ ∣ ≪ 1 sin θ ≈ θ \sin\theta\approx\theta sin θ ≈ θ
d 2 θ d t 2 + g l θ = 0. \frac{\mathrm d^2\theta}{\mathrm dt^2}
+\frac gl\theta=0. d t 2 d 2 θ + l 于是
ω ≈ g l , T ≈ 2 π l g . \omega\approx\sqrt{\frac gl},\qquad
T\approx2\pi\sqrt{\frac lg}. ω ≈ l g , T “小角”不是宇宙规定的某个硬阈值,而取决于所需精度。例如 10 ∘ ≈ 0.175 r a d 10^\circ\approx0.175\ \mathrm{rad} 1 0 ∘ ≈ 0.175 rad sin θ \sin\theta sin θ θ \theta θ 0.5 % 0.5\% 0.5%
近似误差究竟怎样随摆角增长?先别把“几度”背成界线。观察下面两条回复项曲线:角度很小时它们几乎贴在一起,偏角增大后才逐渐分开。
现在做个预测:把最大摆角从 5 ∘ 5^\circ 5 ∘ 30 ∘ 30^\circ 3 0 ∘
操作会发现:摆角越大,sin θ \sin\theta sin θ θ \theta θ
如果用摆球沿圆弧的位移 s = l θ s=l\theta s = l θ
d 2 s d t 2 = − g l s . \frac{\mathrm d^2s}{\mathrm dt^2}=-\frac gls. d t 2 d 2 s = − l 这说明角位移与弧长位移只是坐标选择不同,读出的角频率相同。振幅却要注意单位:角振幅用弧度表示,线振幅为 s m = l θ m s_m=l\theta_m s m = l θ m
小角近似必须把角度换成弧度。把“sin 5 ∘ ≈ 5 \sin 5^\circ\approx5 sin 5 ∘ ≈ 5 5 ∘ ≈ 0.0873 r a d 5^\circ\approx0.0873\ \mathrm{rad} 5 ∘ ≈ 0.0873 rad
单摆周期近似与摆球质量无关,也与小振幅无关;但“大摆角时仍完全等时”并不成立。空气阻力、支点摩擦、线的质量和伸长也都被理想模型忽略了。本章保留的结论,始终要和这些适用条件绑在一起。
复摆:刚体也能成为简谐振子
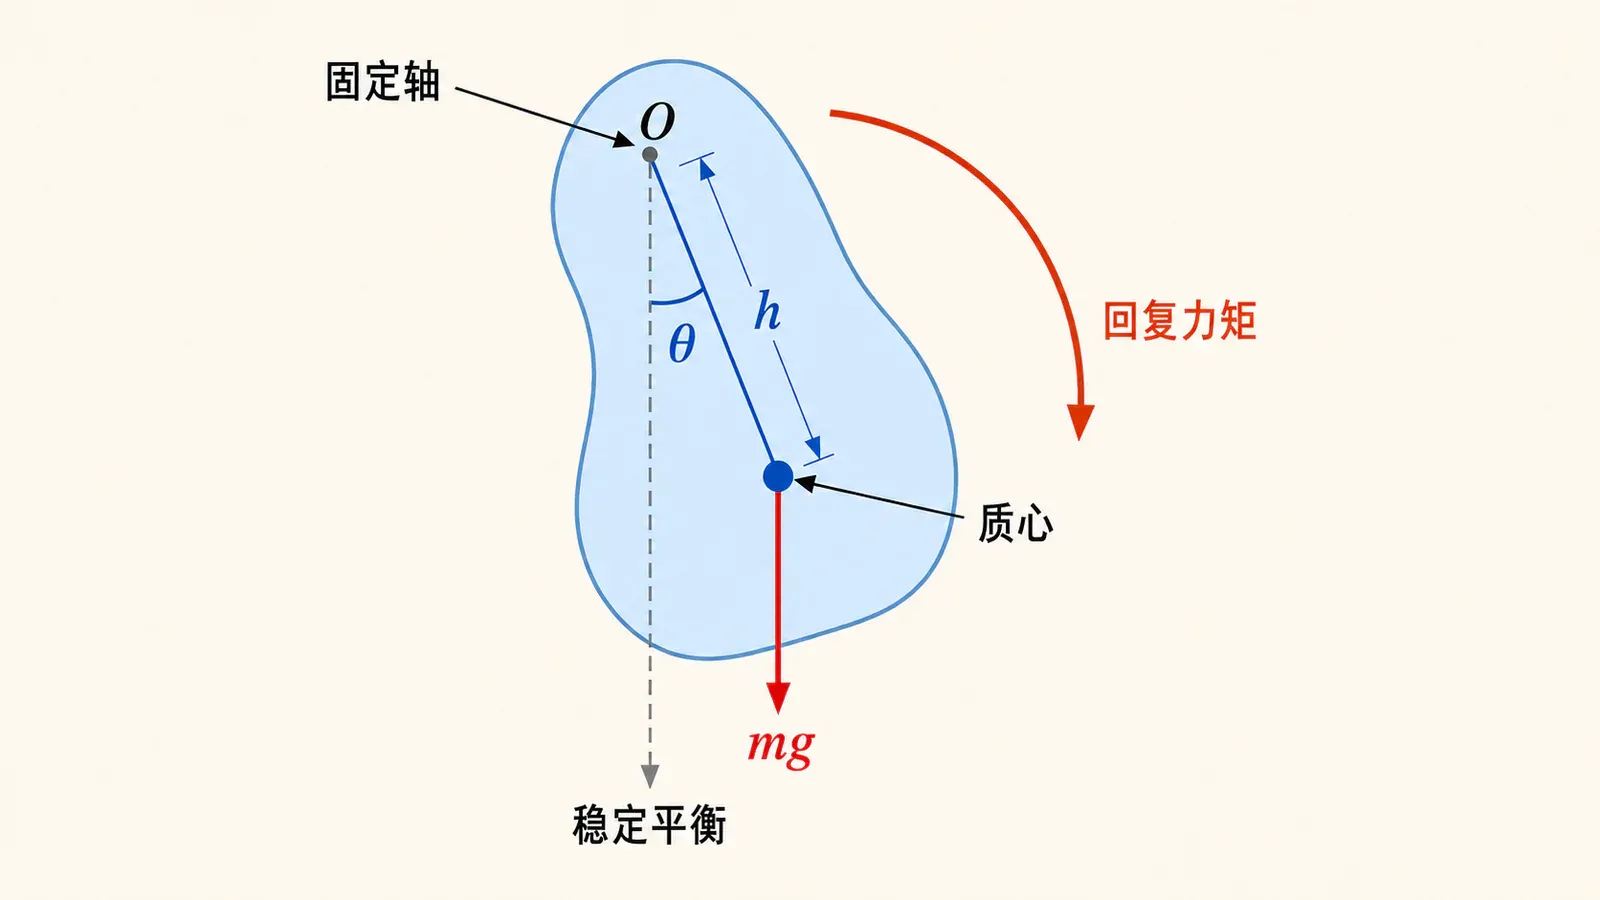
单摆把摆动物体理想化成质点,但一把尺、一块薄板或一个飞轮若绕固定水平轴来回摆动,质量分布就不能忽略。这类系统称为复摆,也叫物理摆。设刚体质量为 m m m O O O h h h J O J_O J O θ \theta θ
重力对转轴的力矩为恢复性力矩,转动定律给出
J O d 2 θ d t 2 = − m g h sin θ . J_O\frac{\mathrm d^2\theta}{\mathrm dt^2}
=-mgh\sin\theta. J O d t 2 d 2 θ = 别急着直接套简谐振动公式:这里仍有 sin θ \sin\theta sin θ θ \theta θ sin θ ≈ θ \sin\theta\approx\theta sin θ ≈ θ
d 2 θ d t 2 + m g h J O θ = 0. \frac{\mathrm d^2\theta}{\mathrm dt^2}
+\frac{mgh}{J_O}\theta=0. d t 2 d 2 θ + J 因此复摆小振动的角频率与周期为
ω = m g h J O , T = 2 π J O m g h . \omega=\sqrt{\frac{mgh}{J_O}},
\qquad
T=2\pi\sqrt{\frac{J_O}{mgh}}. ω = J O m g h 如果把同一块刚体的转轴挪动一点,周期一定随 h h h h h h J O J_O J O
实验台揭示了一个比“质心越远越快”更准确的结论:移动转轴会同时改变回复力矩系数 m g h mgh m g h J O J_O J O
这个结果很有物理味道:m g h mgh m g h J O J_O J O m m m h h h J O J_O J
还可以定义等效摆长
l e q = J O m h , l_{\mathrm{eq}}=\frac{J_O}{mh}, l eq = mh J O , 使复摆周期写成 T = 2 π l e q / g T=2\pi\sqrt{l_{\mathrm{eq}}/g} T = 2 π l eq / g l e
更广泛地说,许多稳定系统在平衡点附近都能近似做简谐振动。原因是平衡处合力为零,而平衡点附近的光滑回复力常可近似保留位移的一次项 F ( x ) ≈ − K x F(x)\approx-Kx F ( x ) ≈ − K x
10.5 振动能量:速度最快处为什么反而“弹性势能最少”
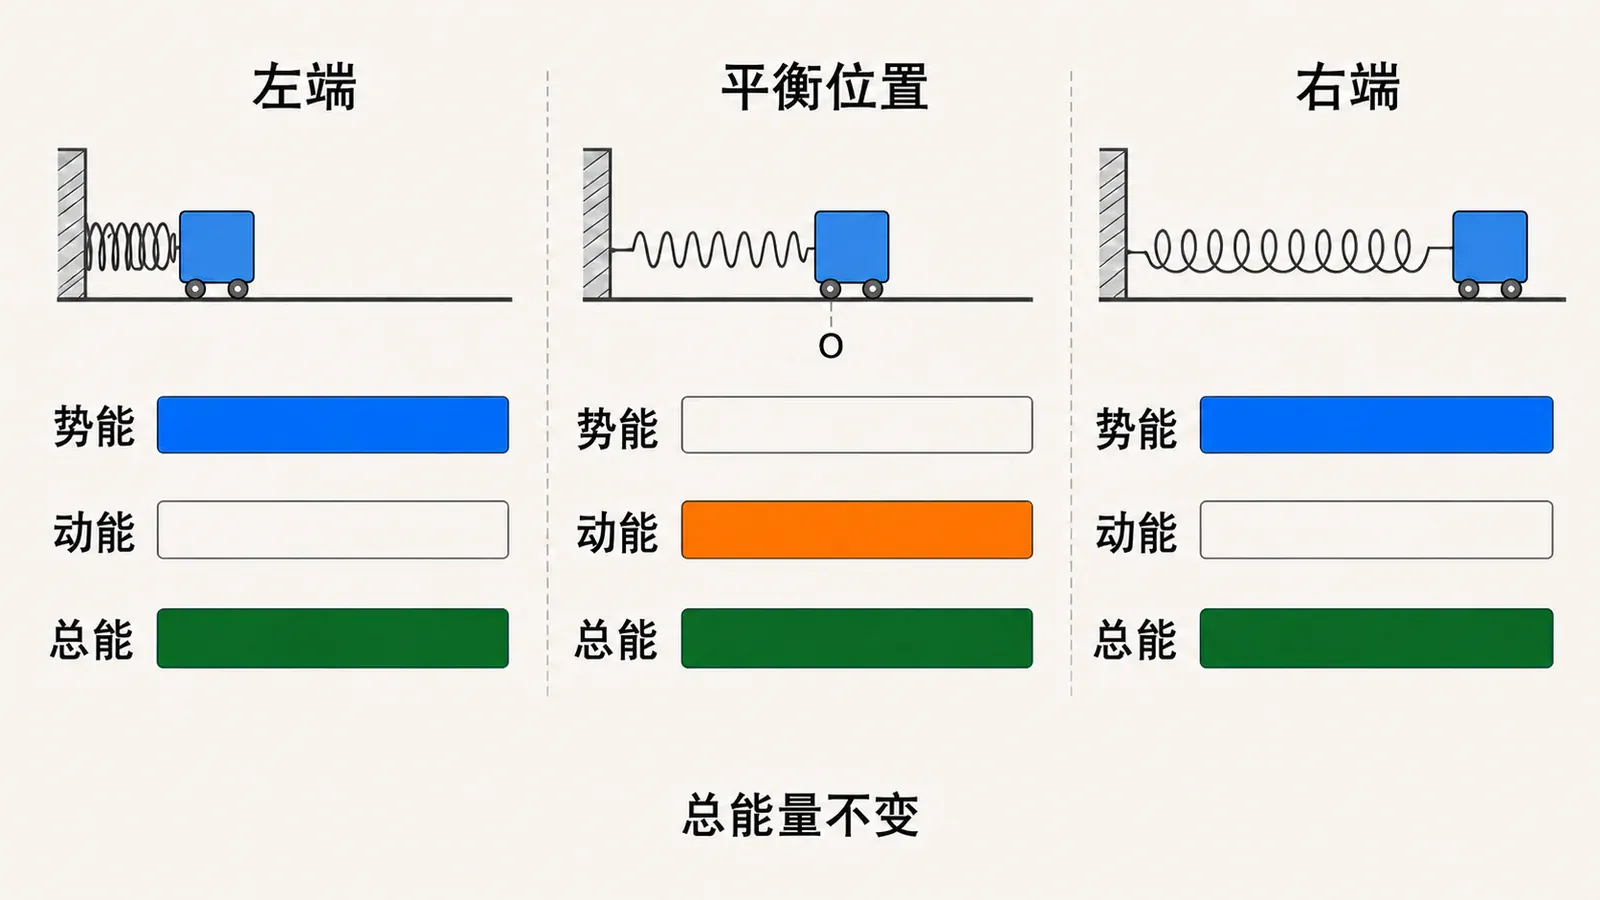
把弹簧小球拉到右端点后由静止释放。起初速度为零,却马上向平衡位置加速;经过平衡位置时弹簧不形变,回复力和加速度为零,但速度反而最大。别把“此刻加速度为零”误解成“此刻速度为零”:加速度决定速度怎样变化,不决定速度当下必须是多少。
对于水平理想弹簧振子,以平衡位置为弹性势能零点,
E p = 1 2 k x 2 . E_{\mathrm p}=\frac12kx^2. E p = 2 1 k x 2 . 利用 v 2 = ω 2 ( A 2 − x 2 ) v^2=\omega^2(A^2-x^2) v 2 = ω 2 ( A 2 − x 2 ) k = m ω 2 k=m\omega^2
E k = 1 2 m v 2 = 1 2 k ( A 2 − x 2 ) . E_{\mathrm k}=\frac12mv^2
=\frac12k(A^2-x^2). E k = 2 1 m v 2 = 二者相加得到
E = E k + E p = 1 2 k A 2 = 1 2 m ω 2 A 2 . E=E_{\mathrm k}+E_{\mathrm p}
=\frac12kA^2
=\frac12m\omega^2A^2. E = E k + E p = 竖直弹簧振子也可使用同样的能量表达式,但坐标和势能零点必须选得一致。若 x x x x x x k x 2 / 2 kx^2/2 k x 2 /2
在理想无阻力条件下,总机械能不随时间改变。端点 x = ± A x=\pm A x = ± A x = 0 x=0 x = 0
把 x = A cos θ x=A\cos\theta x = A cos θ
E p = E cos 2 θ , E k = E sin 2 θ . E_{\mathrm p}=E\cos^2\theta,
\qquad
E_{\mathrm k}=E\sin^2\theta. E p = E cos 2 θ , E k 因为 sin 2 θ \sin^2\theta sin 2 θ cos 2 θ \cos^2\theta cos 2 θ π \pi π T T T 2 ω 2\omega 2 ω
从能量还可以读出另一个很有用的图像。把总能量式除以 E E E
x 2 A 2 + v 2 A 2 ω 2 = 1. \frac{x^2}{A^2}+\frac{v^2}{A^2\omega^2}=1. A 2 x 2 + A 若以 x x x v v v ( A , 0 ) (A,0) ( A , 0 ) ( 0 , − A ω ) (0,-A\omega) ( 0 , − A ω ) ( − A , 0 ) (-A,0) ( − A , 0 )
总能量与振幅平方成正比,这一点值得单独记住:振幅加倍,总能量变为四倍;在 m m m k k k
再想一想:什么时候动能与势能相等?令
1 2 k x 2 = 1 2 E = 1 4 k A 2 , \frac12kx^2=\frac12E=\frac14kA^2, 2 1 k x 2 = 2 1 E = 得到
∣ x ∣ = A 2 . |x|=\frac{A}{\sqrt2}. ∣ x ∣ = 2 A . 不是 A / 2 A/2 A /2
例3 从能量状态反推位置和速度
质量为 0.50 k g 0.50\ \mathrm{kg} 0.50 kg 200 N m − 1 200\ \mathrm{N\,m^{-1}} 200 N m − 1 0.10 m 0.10\ \mathrm m 0.10 m 36 % 36\% 36%
由 E p / E = x 2 / A 2 = 0.36 E_{\mathrm p}/E=x^2/A^2=0.36 E p / E = x 2 / A 2 = 0.36 ∣ x ∣ = 0.60 A = 0.060 m |x|=0.60A=0.060\ \mathrm m
ω = k m = 20 r a d s − 1 . \omega=\sqrt{\frac{k}{m}}=20\ \mathrm{rad\,s^{-1}}. ω = m k = 动能占 64 % 64\% 64%
∣ v ∣ = ω A 2 − x 2 = 20 0.10 2 − 0.060 2 = 1.6 m s − 1 . |v|=\omega\sqrt{A^2-x^2}
=20\sqrt{0.10^2-0.060^2}
=1.6\ \mathrm{m\,s^{-1}}. ∣ v ∣ = ω A 2 − x 2 题目只给能量比例,所以只能确定 ∣ x ∣ |x| ∣ x ∣ ∣ v ∣ |v| ∣ v ∣
在一个完整周期内,sin 2 θ \sin^2\theta sin 2 θ cos 2 θ \cos^2\theta cos 2 θ 1 / 2 1/2 1/2
E k ‾ = E p ‾ = E 2 . \overline{E_{\mathrm k}}=\overline{E_{\mathrm p}}=\frac E2. E k = E p 这是“一个周期的时间平均”,不是说每个时刻动能与势能都相等。期末或考研题很喜欢把“平均相等”换写成“处处相等”来设陷阱,看到这两个词要立刻警觉。
10.6 把方程、相位和能量接成一条链
遇到简谐振动问题,可以沿着一条稳定的思路组织信息:
先选定平衡位置和坐标正方向,位移必须从平衡位置量起。
写沿振动方向的合力,检验它能否化为 F = − K x F=-Kx F = − K x ω 2 = K / m \omega^2=K/m ω 2 = K / m
用 x = A cos ( ω t + φ ) x=A\cos(\omega t+\varphi) x = A cos (
这几步不是互相独立的技巧。回复力决定微分方程,微分方程决定角频率;初始条件决定振幅和初相位;位移、速度又决定能量如何分配。真正理解这条链后,公式数量反而会明显减少。
最后别忘了做两个“便宜但有效”的检查。其一是量纲:位移方程中的相位必须无量纲,能量式每一项都应为焦耳;其二是极限状态:把 x = 0 x=0 x = 0 x = ± A x=\pm A x = ± A ω \omega ω
本章小结
简谐振动的核心判据是 x ¨ = − ω 2 x \ddot x=-\omega^2x x ¨ = − ω 2 x F = − K x F=-Kx F = − K x
位移可写成 x = A cos ( ω t + φ ) x=A\cos(\omega t+\varphi) x
课后练习
1. 判别运动并找周期
质量为 0.25 k g 0.25\ \mathrm{kg} 0.25 kg x x x F x = − 9 x F_x=-9x F x = − 9 x
显示答案 由牛顿第二定律,0.25 x ¨ = − 9 x 0.25\ddot x=-9x 0.25 x ¨ = − 9 x x ¨ + 36 x = 0 \ddot x+36x=0 x ¨ + 36 x = 0 ω = 6 r a d s − 1
2. 由初始条件建立振动方程
一水平弹簧振子的角频率为 5.0 r a d s − 1 5.0\ \mathrm{rad\,s^{-1}} 5.0 rad s − 1 t = 0 t=0 t = 0 x 0 = − 6.0 c m x_0=-6.0\ \mathrm{cm} x 0 =
显示答案 振幅
A = x 0 2 + ( v 0 / ω ) 2 = ( − 6.0 ) 2 + ( 40 / 5.0 ) 2 c m = 10.0 c m . A=\sqrt{x_0^2+(v_0/\omega)^2}
=\sqrt{(-6.0)^2+(40/5.0)^2}\ \mathrm{cm}
=10.0\ \mathrm{cm}. A = x 0 2 + ( v 3. 四个特殊状态
某振子满足 x = A cos ( ω t + φ ) x=A\cos(\omega t+\varphi) x = A cos ( ω t + φ ) 0 0 0 π / 2 \pi/2 π /2 π \pi π 3 π / 2 3\pi/2 3 π
显示答案 记相位为 θ \theta θ θ = 0 \theta=0 θ = 0 x = A x=A x = A v = 0 v=0 v = 0 a = − A ω 2 a=-A\omega^2 a =
4. 相位差换算成时间差
两个同频率简谐振动的周期均为 0.80 s 0.80\ \mathrm s 0.80 s 3 π / 5 3\pi/5 3 π /5
显示答案 超前 3 π / 5 3\pi/5 3 π /5
Δ t = 3 π / 5 2 π T = 3 10 × 0.80 s = 0.24 s . \Delta t=\frac{3\pi/5}{2\pi}T
=\frac{3}{10}\times0.80\ \mathrm s
=0.24\ \mathrm s. Δ t = 2 π 3 π /5 T = 5. 竖直弹簧振子
质量为 0.40 k g 0.40\ \mathrm{kg} 0.40 kg 100 N m − 1 100\ \mathrm{N\,m^{-1}} 100 N m − 1 g = 9.8 m s − 2 g=9.8\ \mathrm{m\,s^{-2}} g = 9.8 m s
显示答案 静态平衡满足 k y 0 = m g ky_0=mg k y 0 = m g y 0 = m g / k = 0.0392 m y_0=mg/k=0.0392\ \mathrm m y 0 = m g / k =
6. 单摆的小角模型
摆长为 1.00 m 1.00\ \mathrm m 1.00 m g = 9.80 m s − 2 g=9.80\ \mathrm{m\,s^{-2}} g = 9.80 m s − 2 6.0 ∘ 6.0^\circ 6. 0 ∘
显示答案 周期
T = 2 π l / g = 2 π 1.00 / 9.80 s ≈ 2.01 s . T=2\pi\sqrt{l/g}
=2\pi\sqrt{1.00/9.80}\ \mathrm s
\approx2.01\ \mathrm s. T = 2 π l / g = 2 π 7. 能量比例与位置
理想弹簧振子的总能量为 0.80 J 0.80\ \mathrm J 0.80 J 0.20 m 0.20\ \mathrm m 0.20 m 0.30 J 0.30\ \mathrm J 0.30 J
显示答案 由 E = k A 2 / 2 E=kA^2/2 E = k A 2 /2
k = 2 E A 2 = 1.60 0.040 N m − 1 = 40 N m − 1 . k=\frac{2E}{A^2}
=\frac{1.60}{0.040}\ \mathrm{N\,m^{-1}}
=40\ \mathrm{N\,m^{-1}}. k = A 8. 能量变化的周期
某振子的位移为 x = 0.040 cos ( 8 t + π / 3 ) m x=0.040\cos(8t+\pi/3)\ \mathrm m x = 0.040 cos ( 8 t + π /3 ) m 50 N m − 1 50\ \mathrm{N\,m^{-1}} 50 N m − 1
显示答案 总能量
E = 1 2 k A 2 = 1 2 × 50 × 0.040 2 J = 0.040 J . E=\frac12kA^2
=\frac12\times50\times0.040^2\ \mathrm J
=0.040\ \mathrm J. E = 2 1 k A 2 = 2 9. 综合:由一次测量恢复运动状态
质量为 0.50 k g 0.50\ \mathrm{kg} 0.50 kg x = + 3.0 c m x=+3.0\ \mathrm{cm} x = + 3.0 cm − 0.40 m s − 1 -0.40\ \mathrm{m\,s^{-1}} − 0.40 m s − 1 − 4.8 m
显示答案 由 a = − ω 2 x a=-\omega^2x a = − ω 2 x x = 0.030 m x=0.030\ \mathrm m x = 0.030 m
ω = − a / x = 4.8 / 0.030 = 160 r a d s − 1 ≈ 12.65 r a d s − 1 . \omega=\sqrt{-a/x}
=\sqrt{4.8/0.030}
=\sqrt{160}\ \mathrm{rad\,s^{-1}}
\approx12.65\ \mathrm{rad\,s^{-1}}. 10. 复摆的周期与模型条件
一根质量均匀、长度为 L = 0.90 m L=0.90\ \mathrm m L = 0.90 m g = 9.80 m s − 2 g=9.80\ \mathrm{m\,s^{-2}} g = 9.80 m s − 2 sin θ ≈ θ \sin\theta\approx\theta sin θ ≈
显示答案 均匀细杆绕端点的转动惯量为
J O = 1 3 m L 2 , J_O=\frac13mL^2, J O = 3 1 m L 2 , 轴到质心的距离为 h = L / 2 h=L/2