第 1 章 正则曲线与弧长
一条曲线如果只是“画出一条线”,参数似乎无关紧要:把时间换一种走法,轨迹还在那里。但只要你想谈速度、切线,甚至想用一个几何上自然的坐标来描述曲线,参数就不能随便处理。
想象同一个圆周运动。一个人匀速走完一圈,另一个人前半圈走得很慢、后半圈突然加速。他们走过的点完全相同,速度却不同。有没有一种量,不会因为“走得快还是慢”而改变?又能不能把曲线重新参数化,使参数本身就是走过的距离?这一章要把这些问题逐一算清楚。
1. 从参数曲线开始
在本章中,曲线都放在欧氏空间 R3 中;平面曲线可以看成第三坐标恒为零的特殊情形。设 I⊂R 是一个区间,给定映射
r:I→R3,t↦r(t).
如果 r 至少可微,我们称它为一条参数曲线。t 是参数,r(t) 是曲线在时刻 t 所处的点,集合 r(I) 是它的轨迹。参数曲线包含的不只是轨迹,还包含了沿轨迹移动的方向和快慢。
例如
r1(t)=(cost,sint),0≤t≤2π
与
r2(t)=(cost3,sint3),
都描出单位圆的一部分,甚至可以通过重新安排参数描出同一段圆周。可是第二条曲线在 t=0 处的导数为零,它在那个参数时刻“停住”了。这个差别正是正则性的入口。
下面的图把“同一轨迹”和“不同运动方式”放在一起比较。箭头表示参数增大时的运动方向,箭头疏密只作直观提示,不把它当成速度的精确图像。
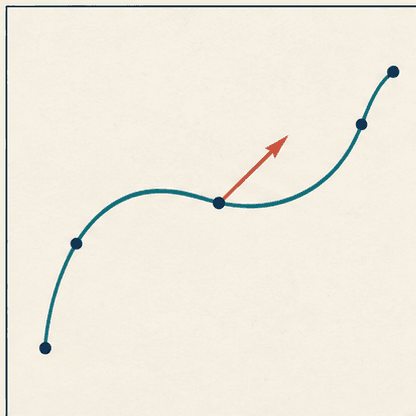
速度、速率与正则性
曲线的导数
r′(t)=(x′(t),y′(
叫作速度向量。它同时记录方向和坐标变化率;它的长度
v(t)=∥r′(t)∥
叫作速率。这里的范数是欧氏范数,所以
v(t)=(x′(t))2+(
如果 r′(t0)=0,就可以把速度方向标准化,得到单位切向量
T(t0)=∥r′(t
若对区间内每个 t 都有 r′(t)=0,则称 r 是正则曲线。正则性不是说曲线没有拐弯,而是说参数始终在以非零速度通过曲线;因此单位切向量在每一点都有定义。
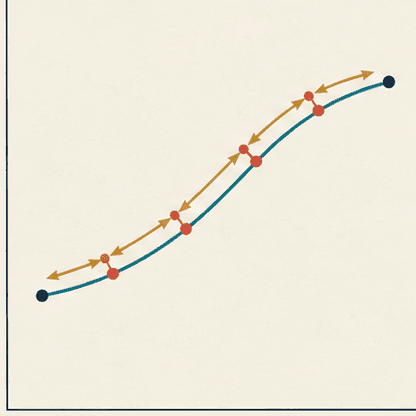
端点距离不是曲线长度,速度向量也不是速率。比如一段闭合曲线的起点和终点相同,端点距离为零,但只要运动没有停滞,走过的长度仍然为正。
2. 参数改变了什么
设 ϕ:J→I 是一个 C1 函数,用新参数 u 定义
r(u)=r(ϕ(u)).
链式法则给出
r′(u)=r′(ϕ(
∥r′(u)∥=∥r
如果 ϕ′(u)>0,方向保持不变;如果 ϕ′(u)<0,运动方向反过来。只要 ,正则曲线仍然是正则曲线,因为非零向量乘以非零标量不会变成零向量。这个条件不能删掉:若 ,新参数可能人为制造一个停滞点。
更严格地说,若 ϕ 是区间之间的 C1 双射,且 ϕ′ 在区间内处处不为零,那么它是一个允许的正则重参数化。它可能保留方向,也可能反转方向;轨迹本身不因此改变。
3. 弧长公式从哪里来
取分割
a=t0<t1<⋯<tn
把曲线在相邻参数点之间用线段连接,得到折线长度
LP=i=1∑n∥r(t
当分割越来越细时,折线越来越贴近曲线。若 r 是 C1 曲线,在每个小区间上由积分基本定理
r(ti)−r(ti−1)=∫
当区间很短时,这个向量近似为 r′(ξi)Δti。因此对应线段长度近似为
∥r′(ξi)∥Δti.
连续性保证这些局部近似的误差在分割变细时趋于零,于是曲线长度为
L(r)=∫ab∥r′(t)∥dt,
只要右侧积分存在。这里的被积函数正是速率:每一小段参数时间贡献“速率 × 参数增量”的长度。
弧长不依赖正则参数
对重参数化曲线 r(u)=r(ϕ(u)),长度公式变为
L(r)
若 ϕ 保持方向,换元 t=ϕ(u) 后直接得到 L(r)=L(r。若方向反转,换元积分的上下限也反转,绝对值 正好抵消这个符号变化,结果仍相同。
这说明弧长是轨迹及其走法方向的几何量,而不是某一个特定参数的产物。注意“长度不变”不等于“速度不变”:同一条曲线可以被不同速率走完。
完整例题:四分之一圆弧的长度
求
r(t)=(2cost,2sint),0≤t≤2π
所描出的曲线长度。
这里不应使用起点到终点的直线距离,因为题目问的是圆弧。选择弧长积分,是因为参数曲线的速度已经直接给出局部长度变化率。
求速度向量:r′(t)=(−2sint,2cost)。它的速率为 ,其中使用了 。
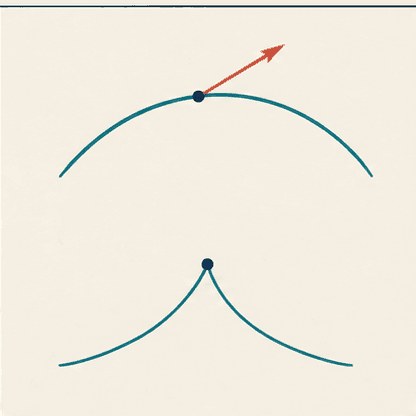
在这个交互中,先猜测“把参数速度加快是否会改变轨迹长度”,再分别改变时间函数和观察折线近似。真正需要留意的是:箭头移动快慢会变,速率积分的总和却不变。若把某个重参数化的导数调到零,还应观察正则性条件为什么会失效。
4. 用弧长给曲线重新编号
固定起点参数 a,定义从起点走到 t 的弧长
s(t)=∫at∥r′(u)∥du.
只要 r 正则,∥r′(t)∥>0,微积分基本定理给出
s′(t)=∥r′(t)∥>0.
所以 s(t) 严格递增,能够把原来的参数 t 换成弧长参数 s。记反函数为 t=t(s),新曲线写作
r(s)=r(t(s)).
对它求导:
dsdr=r′(
由 ds/dt=∥r′(t)∥,可得 dt/ds=1/∥r。于是
dsdr=
从而 ∥dr/ds∥=1。弧长参数的核心性质就是单位速率:参数增加一个单位,曲线长度也增加一个单位。
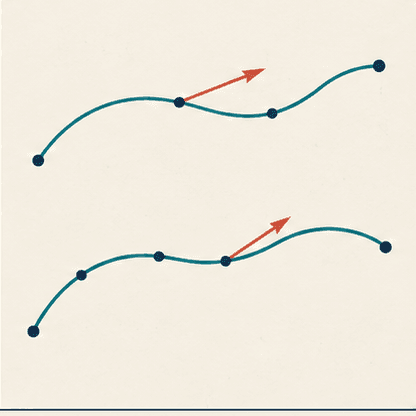
若原曲线已经满足 ∥r′(t)∥=1,那么 t 本身就是弧长参数,最多只差一个起点常数或方向选择。这个判断常常比显式求反函数方便得多。
完整例题:把圆周改成弧长参数
对
r(t)=(Rcost,Rsint),0≤t≤2π,
构造从 (R,0) 出发的弧长参数表示,并解释它与原表示的差别。
计算速率:r′(t)=(−Rsint,Rcost),所以 。因此从 到 的弧长为 。
交互可以显示参数 t、弧长 s 和单位切向量的同步变化。调整原曲线的运动速度时,参数刻度会改变;切换到弧长刻度后,每一步的位移长度保持一致,这正是后续定义曲率时要采用弧长导数的原因。
5. 条件检查与几个常见边界
弧长参数并不是任何参数曲线都能直接使用。至少要检查三件事:曲线在所讨论的区间上可微,速率可积;若要把 s 当作新的局部坐标,还需要速率处处为正;若参数曲线在某点停住,s′(t)=0,反函数定理不能在该点直接提供光滑反参数。
例如
q(t)=(t2,t3)
满足 q′(0)=(0,0),所以它不是正则参数曲线。它的弧长函数仍可能存在,但“用弧长作为光滑参数”的标准正则论证在 t=0 处中断。不能因为积分公式还能写出来,就把正则性结论一并使用。
另一个容易混淆的点是重复走过轨迹。若参数化在同一段曲线上来回走,弧长公式计算的是走过的总长度,而不是轨迹集合的几何测度;重参数化不改变长度的前提,是它只改变参数刻度而不改变走法的覆盖方式。
练习
练习 1(理解:正则性)
判断 r(t)=(t2,t3,0) 在 t=0 处是否正则,并说明这个判断对单位切向量有什么影响。
r′(t)=(2t,3t2,0),所以 r。曲线在该参数点不正则,公式 在此处没有定义。不能只看轨迹图像是否“像一条曲线”来判断正则性。
练习 2(应用:速度与长度)
求 r(t)=(3t,4t,0) 在 0≤t≤2 上的速率和弧长,并解释为什么弧长不是端点距离之外的另一个神秘量。
r′(t)=(3,4,0),速率恒为 5,所以弧长为 ∫。这条曲线是一条直线段,端点差向量为 ,端点距离也是 。这里两者相等,是因为直线段已经是连接端点的最短路径;对弯曲路径通常只有弧长不小于端点距离。
练习 3(应用:圆弧)
求 r(t)=(cos(3t),sin(3t),0) 在 0≤t≤π/6 上的长度。这个参数化是否以单位速率运动?
速度为 (−3sin(3t),3cos(3t),0),速率为 3,故长度为 ∫0。它不是单位速率,而是以速率 绕单位圆走过四分之一圆弧;弧长仍是 。
练习 4(迁移:重参数化)
设 r 正则,ϕ′(u)<0 且处处不为零。说明 r 的速率、方向和弧长分别发生什么变化。
由链式法则,r′=r′(ϕ)ϕ,因此速率乘上 ,单位切向量变为 ,运动方向反转。长度积分中的 与换元时的方向反转共同保证总弧长不变。正则性保留,因为两项都不为零。
练习 5(迁移:弧长坐标)
曲线 r(t)=(t,t2,0) 在 0≤t≤1 上正则。写出从 t 起算的弧长函数 ,并说明为什么通常不必强行求出 才能使用弧长。
r′(t)=(1,2t,0),所以
6下列哪一个条件最直接保证弧长函数 s(t) 在区间上严格递增?
这一章的主线可以压缩成一个检查链:速度向量告诉你参数怎样走,速率把速度变成长度变化率,正则性保证切向方向和弧长反参数能够稳定定义。换参数时,轨迹可能不变,速度一般会变,但弧长保持不变。