三角函数与单位圆
上一章里,指数函数让我们看见了按比例增长和衰减的过程。可生活中还有另一类变化:钟表指针绕了一圈又回来,转盘上的标记一会儿在高处、一会儿在低处。这些变化不朝一个方向走到底。要描述它们,我们需要一种能记录“转到哪里了”的函数。
你可能已经学过直角三角形里的正弦、余弦:对边除以斜边是正弦,邻边除以斜边是余弦。只要角是锐角,这套办法很好用。可如果有人问你 sin150∘ 是多少,你就会发现原来的场地不够大了:直角三角形里已经有一个 90∘,不可能再放进一个 150∘。
我们不需要推翻之前学过的东西。接下来只做一件事:把那个三角形放进一个圆,让它的斜边绕着圆心转起来。三角形能解释的部分仍然成立,超过直角、顺时针转动、连续转好几圈的情形,也会有统一的说法。
角不只是一个开口,还记录怎么转过来
想象一根指针,固定住一端,另一端可以自由转动。指针出发时所在的射线叫始边,停下来时所在的射线叫终边,固定的端点就是角的顶点。现在,角的大小记录的是从始边到终边的旋转量。
为了让不同人的图可以直接比较,我们约定一个共同的起点:把顶点放在坐标原点,让始边沿正 x 轴。这叫标准位置。逆时针转动记为正,顺时针转动记为负。
于是,90∘ 是从右边逆时针转到上方,−90∘ 是从右边顺时针转到下方。450∘ 也完全有意义:先逆时针转满一圈,再往前转四分之一圈。角没有“只能在 0∘ 到 360∘ 之间”的限制。
这里最好分清两个问题:“指针最后指向哪里”和“指针经历了多少旋转”。90∘ 与 450∘ 最后都指向上方,但旋转过程不同,角的数值也不同。若我们只画最后两条射线,确实会丢掉转过几圈的信息,所以画旋转角时可以用带箭头的弧线交代方向和圈数。
同终边:位置一样,旋转量不一定一样
40∘、400∘ 和 −320∘ 都停在同一条终边上。它们两两相差整圈,称为同终边角。与角 θ 同终边的所有角,可以写成
θ+360∘k,k∈Z.
这里 k∈Z 表示 k 可以取任意整数,包括零和负整数。加一圈、减两圈,都不会改变最后的方向。
例如,判断 −510∘ 的终边在哪里,不必沿圆一小段一小段追踪。加上两圈便得到
−510∘+2×360∘=210∘.
210∘ 比半圈多 30∘,所以终边指向左下方,在第三象限。这里我们找到的是落在 [0∘,360∘) 内的同终边角,并没有把原角改成另一个相等的数。
标准位置也不等于“角必须小于一圈”。−510∘ 本身就可以画在标准位置;“标准”说的是顶点和始边如何放置。
终边落在坐标轴上的角不属于任何一个象限。例如 90∘ 的终边在正 y 轴上,既不是第一象限角,也不是第二象限角。判断位置时,坐标轴要单独处理。
弧度:用半径当尺子量一段圆弧
用惯了角度制,再学弧度制,很容易觉得只是多了一套换算题。我们先不换算,试着回答一个更实际的问题:指针转过某个角时,指针尖在圆周上走了多远?
同样转过 90∘,长指针的尖端走得更远,短指针的尖端走得更近。单看弧长,分不清是角变大了,还是半径变大了。解决办法是把弧长和半径放在一起比较。
设圆的半径为 r>0,一个非负旋转角对应的圆弧长度为 s。把圆整体放大两倍,s 和 r 都变成原来的两倍,比例不变。这个只由角决定的比例,就用来定义角的弧度数:
θ=rs.
如果弧长刚好等于半径,s/r=1,这个角就是 1 弧度。如果弧长是半径的 1.5 倍,角就是 1.5 弧度。弧度不一定带 π,0.2、1、2.7 都可以是弧度数。
在半径为 1 的圆上,弧度数恰好等于对应弧长的数值。这里说的是数值相等:角在量旋转,弧长在量长度,我们没有把两种对象混为一谈。
转满一圈,弧长是周长 2πr。除以半径,我们得到
r2πr=2π.
所以一圈是 2π 弧度,半圈是 π 弧度,四分之一圈是 π/2 弧度。它们都是从圆周长算出来的。
度与弧度怎样换算
同一个半圈,可以叫 180∘,也可以叫 π 弧度。因此若角的度数是 d,弧度数是 θ,两种数值之间满足
θ=d180π,d=θπ180.
比如 75∘ 对应 75π/180=5π/12 弧度;−7π/4 弧度对应 −315∘。负号在换算中保留下来,因为转动方向没有变。
1 弧度约为 57.3∘,所以 1 弧度和 1∘ 相差很大。在三角函数公式中,没有度数符号时,角通常按弧度理解。sin1 的输入是 1 弧度,不是 1∘。
弧度来自两个长度的比,长度单位会约掉。不过讨论旋转速度时,保留“弧度/秒”很有帮助,它能提醒我们量的是转角,免得与“圈/秒”混淆。
弧度下的同终边角
一圈现在写成 2π,所以同终边角改写为
θ+2kπ,k∈Z.
例如,要把 17π/6 对应的终边放回一圈内,减去 2π=12π/6,得到 5π/6。它在 π/2 与 π 之间,终边在第二象限。若角是 −13π/4,加上 4π 得到 3π/4,终边也在第二象限。
这两种单位只是给同一个旋转量贴了不同的数字。换算后,终边所在象限不会改变。
弧长、扇形面积和转动速度从同一个比例来
弧度定义稍微整理一下,就得到
s=rθ.
这个公式中的 θ 必须用弧度。若物体沿一个方向转动,θ 取它转过的角的大小,s 就是沿圆周走过的路程。对于带正负号的旋转角,普通弧长应写成 s=r∣θ∣;负号表示方向,不表示“负的长度”。若中途来回转动,计算总路程还要把各段路程相加,不能只看最后的净转角。
注意,弧长沿圆周量,弦长沿两个端点之间的直线量。转半圈时,弧长是 πr,两个端点之间的距离却只是直径 2r。
扇形面积也不需要单独死记。圆心角为 θ 的扇形占整圆的比例是 θ/(2π)。让 0≤θ≤2π,乘上整圆面积即可:
A=2πθ⋅πr2=21r2θ.
这里讨论的是一次覆盖的普通扇形。一个指针转了两圈,扫到的区域仍是同一个圆,不能据此说那个圆的面积变成了两倍。
例题:一块扇形玻璃要用多少材料
一块扇形玻璃的半径是 6 厘米,圆心角是 135∘。求弧形边的长度、玻璃的面积,以及整块玻璃的周长。
先把角换成弧度:135∘ 对应 135π/180=3π/4。后面的两个简洁公式都依赖这个单位。
弧形边的长度为 s=6×3π/4=9π/2 厘米,约为 14.14 厘米。这只是弯曲的那一条边。
面积为 A=21×62×3π/4=27π/2 平方厘米,约为 42.41 平方厘米。也可以检查:135∘ 占一圈的 3/8,答案应当是整圆面积 36π 的 3/8。
周长还要加上两条半径,所以是 12+9π/2 厘米,约为 26.14 厘米。弧长和扇形周长不是同一个量。
同一张转盘,外侧的点为什么跑得更快
假设一个转盘匀速转动,经过时间 t>0 转过角度大小 θ。每单位时间转过多少角,叫角速率;每单位时间沿圆周走多远,叫线速率。这里先只讨论速率大小,用 ω 和 v 表示:
ω=tθ,v=ts.
把 s=rθ 代进去,得到
v=trθ=rω.
当我们把带方向的转动叫作“角速度”时,逆时针可以取正、顺时针可以取负;对应的线速率大小是 r∣ω∣。本节的数值例题统一用非负的速率,以免把方向与快慢混在一起。
假设转盘每分钟转 12 圈。先换成每秒的弧度数:
ω=6012×2π=52π弧度/秒.
离圆心 0.25 米的点,线速率为 0.25×2π/5=π/10 米/秒;离圆心 0.50 米的点,线速率为 π/5 米/秒。后者恰好是前者的两倍。
两个点每秒转过同样的角,也同时完成一圈。但外侧那一圈更长,外侧的点必须走得更快。这就是 v=rω 在说的事。公式里若直接塞进“每分钟 12 圈”的 12,忘了每圈有 2π 弧度,答案就会少一个 2π。
让点转起来:余弦记录横坐标,正弦记录纵坐标
现在把圆心放在原点,并把半径选成 1。这就是单位圆。半径选 1 的好处是省掉缩放:在这里看到的坐标,可以直接成为三角函数值。
让点 P 从 (1,0) 出发,沿圆周转动。给定角 θ,先按它的正负和大小转过去,再看点落在哪里。若坐标是 (x,y),我们定义
cosθ=x,sinθ=y.
换成更常见的写法,就是
P=(cosθ,sinθ).
请把这句话读成一个动作:输入一个角,转到对应位置,读取横坐标和纵坐标。 cos 和 sin 都是函数名,cosθ 并不是几个字母相乘。像 f(x) 一样,它们在根据输入给出输出。
下面把弧度与坐标放在同一页里:左侧用单位半径量圆弧,右侧从圆上的点向坐标轴作投影。两幅图各自选了一个锐角,读角度时要分清它们所表示的旋转。
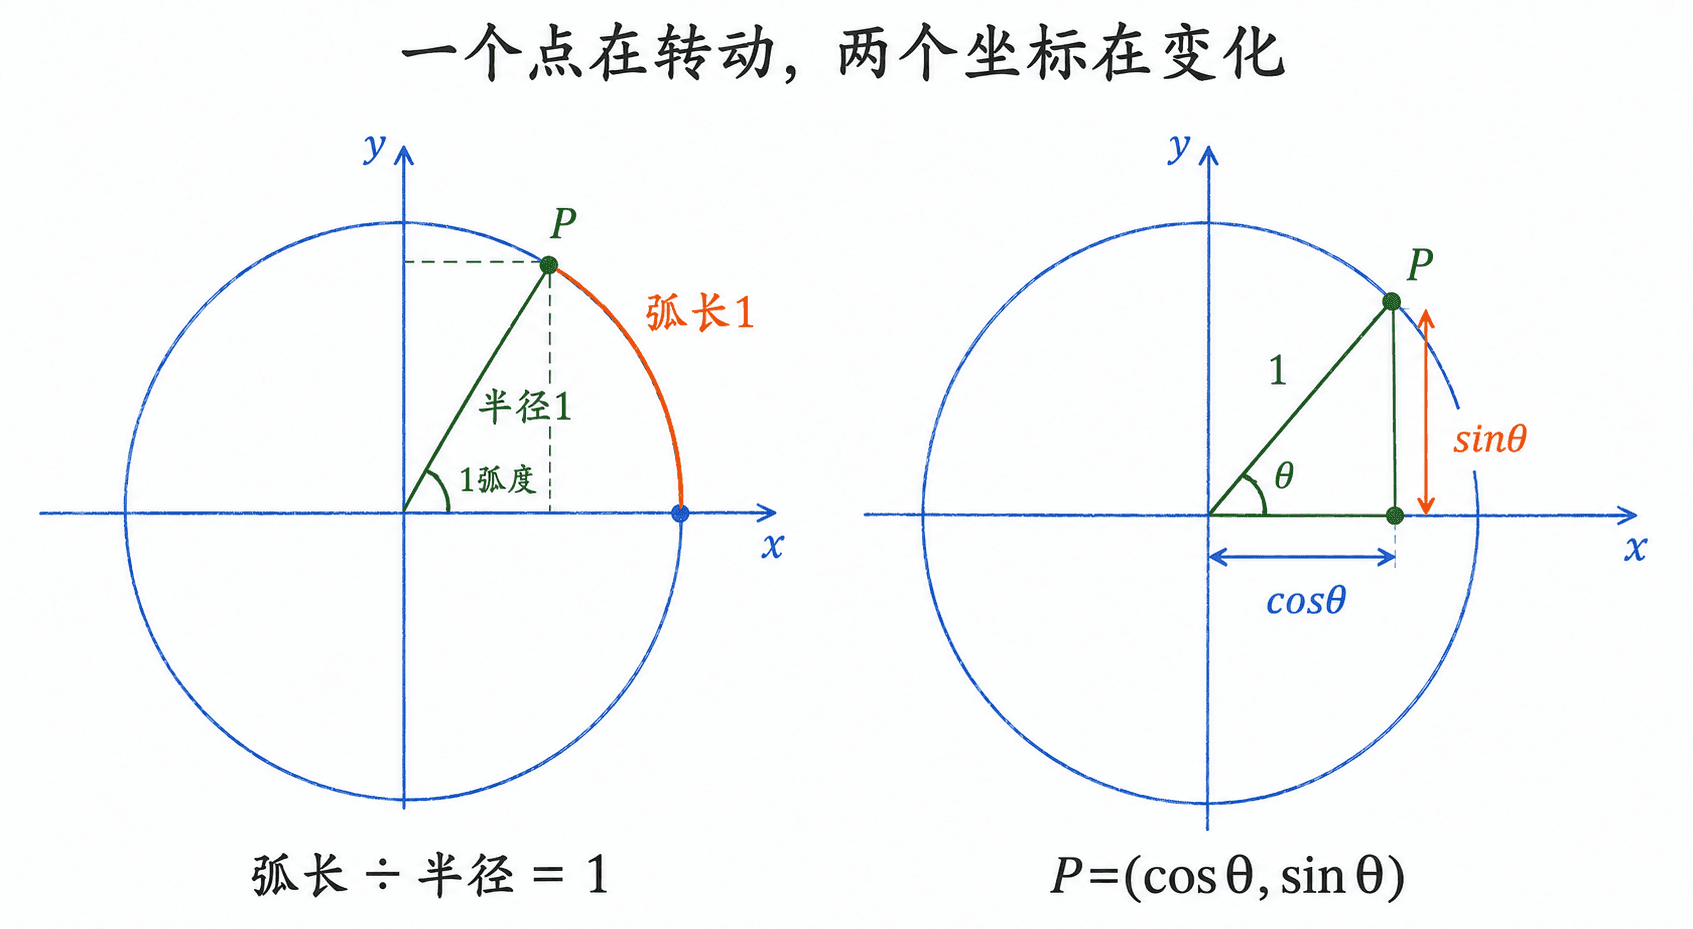
横向分量对应余弦,竖向分量对应正弦。随着点转动,这两个分量一起改变,半径却始终是 1。
点转到第二象限,横坐标是负数,余弦就取负数;点转到下半圆,纵坐标是负数,正弦就取负数。此前直角三角形的边长不能是负数,但坐标本来就可以带正负,这让新定义能处理全部象限。
一整圈转完,点回到 (1,0);接着多转几圈,点仍然能落在某个位置。顺时针转也一样有位置。因此,正弦和余弦的输入可以是任意实数,定义域都是 R。
输出却有范围。单位圆上的点再怎么转,横坐标、纵坐标都不可能超过 1 或低于 −1,并且这两个端点都能取到,所以两者的值域都是 [−1,1]。如果一道实数角的题要求 sinθ=1.2,我们可以直接知道无解。
先走四站,不急着填满一圈
从 (1,0) 出发,逆时针每转四分之一圈停一下:
读表时要保持坐标顺序:先横后纵,也就是先余弦后正弦。sin0=0 并不需要口诀,因为出发点就在 x 轴上,高度是零。
再看两站之间发生什么。从 0 转到 π/2,点向左上方移动,横坐标从 1 减到 0,纵坐标从 0 增到 1。从 π/2 转到 π,点继续向左,却开始往下降,余弦继续减小,正弦则开始减小。这样观察一次,比把五个数看成静止的表格更能解释函数的变化。
下面的旋转器可以用来追踪这个过程。先从 0 慢慢转到 π,每次先预测点的横、纵坐标是正是负、在增大还是减小,再看读数;接着试试负角,观察转动方向改变后点怎样走。
特殊角的数值,从两个三角形亲手算出来
四个轴点很容易读,但 30∘、45∘、60∘ 呢?这里可以把以前的三角形知识请回来。我们只算第一象限,其他象限稍后靠对称得到。
45∘:两条直角边一样长
45∘ 把一个直角分成两半。在单位圆第一象限,终边上的点横、纵坐标相等。把点垂直投影到 x 轴上,得到一个斜边为 1 的等腰直角三角形。
设两条直角边都是 a。勾股定理告诉我们
a2+a2=1,2a2=1,a=21=22.
因为 a 是正的长度,取正根。所以这个点是 (2/2,2/2),从而
cos4π=sin4π=22.
根号 2 的来历就是两条相等的边共同凑出斜边平方 1,没有额外的新规则。
30∘ 和 60∘:把等边三角形切成两半
画一个边长为 2 的等边三角形,从顶点向底边作高。等边三角形的三个角都是 60∘,这条高把顶角平分成两个 30∘,也把底边平分成两段长度 1。
取其中一半,我们得到斜边为 2、短直角边为 1 的直角三角形。剩下的长直角边用勾股定理算:
22−12=3.
对于 30∘,对边是短边 1,邻边是长边 3。把整个三角形缩小到斜边为 1,两条直角边就变成 1/2 与 3/2。把 30∘ 放在原点、邻边沿正 x 轴,圆上点的坐标便是
(23,21).
因此 sin(π/6)=1/2,cos(π/6)=3/2。改看同一个三角形中的 60∘,对边和邻边互换,所以
sin3π=23,cos3π=21.
算过之后,才值得把结果放到一张小表里:
表格是刚才推导的记录。如果一时忘了 30∘ 的正弦和余弦谁大,先想点刚离开右端不远:横坐标应该比较大,纵坐标比较小。再想等边三角形切半的边长,数值就能恢复出来。
参考角只管大小,象限决定正负
回到开头那个问题:150∘ 的正弦是多少?终边在第二象限,与负 x 轴之间还差 30∘。单位圆上的点,正好是 30∘ 对应点关于 y 轴的镜像。
镜像后,高度不变,横坐标变号。所以
sin150∘=21,cos150∘=−23.
这里用到的 30∘ 叫原角的参考角:当终边不在坐标轴上时,它是终边与 x 轴形成的锐角。参考角总是正的,并且小于 π/2。它告诉我们投影长度有多大,至于投影坐标带什么符号,要回到圆上点所在的象限看。
若先把原角化为 [0,2π) 内的同终边角 β,四个象限的参考角 α 可以这样找:
不要把这又背成四条互不相干的公式。每条都是“终边距离最近的水平轴还差多少”。例如第三象限角 7π/6 已经越过 π,多出来的 π/6 就是参考角。
坐标的符号则只看左右、上下:第一象限两者都正;第二象限横负纵正;第三象限两者都负;第四象限横正纵负。余弦跟随横坐标,正弦跟随纵坐标,不必再添一套记忆。
例题:负角、超过一圈的角都按同一条路走
求 sin(−11π/3) 和 cos(−11π/3) 的精确值。
先判断最后停在哪里。加上两圈 4π=12π/3,得到同终边角
−311π+4π=3π.
所以原角的终边实际在第一象限,参考角就是 π/3。两个坐标都取正:
sin(−311π)=23,cos(−311π)=21.
原角有负号,正弦却是正的。这并不矛盾:负角表示顺时针旋转,不表示终点一定在下半圆。顺时针转得够远,同样能到达上半圆。
再看 19π/6。减去一圈得到 7π/6,在第三象限,参考角为 π/6。于是
sin619π=−21,cos619π=−23.
参考角是 π/6,却不能把答案直接写成 sin(π/6)、cos(π/6) 的正值。它与原角不是同终边,保留下来的只是坐标的绝对值。
终边若在坐标轴上,我们就用前面四个轴点的坐标,没必要给它硬配一个锐角参考角。
在下面的练习器中,可以先把角换算到熟悉的单位,再判断象限和参考角。每做一道都说清“为什么在这里”,比只核对数字更有用。
正切和另外三个函数,仍然从同一个点读取
现在我们知道点的横坐标和纵坐标了。如果还想知道这条终边有多陡,就比较“竖直变化”和“水平变化”。经过原点与 P=(x,y) 的直线,在 x=0 时斜率为 y/x。这就是正切:
tanθ=cosθsinθ=xy,cosθ=0.
对于 θ=π/4,两个坐标相等,所以 tan(π/4)=1。对于 θ=π/6,纵坐标是 1/2,横坐标是 3/2,因此
tan6π=3/21/2=31=33.
转到 π/3 时,横、纵坐标互换,正切变成 3。终边越接近竖直方向,横坐标越小,纵坐标与横坐标的比可能越大。正弦、余弦都被限制在 [−1,1] 内,正切却没有这个限制。
竖直方向的正切为什么未定义
当终边在 y 轴上时,横坐标为 0,y/x 不能计算。因此正切的定义域要排除
θ=2π+kπ,k∈Z.
例如 tan(π/2) 未定义。不能把它写成 0,也不能把“无穷大”当成这个点的函数值。在这些角附近,比值可能变得很大;在这些角本身,分母仍然是零。这和有理函数遇到零分母时的原则一样。
余切、正割和余割
另外三个名字看着陌生,定义都来自已经有的坐标:
cotθ=sinθcosθ,secθ=cosθ1,cscθ=sinθ1.
cot 叫余切,是横坐标除以纵坐标;sec 叫正割,是余弦的倒数;csc 叫余割,是正弦的倒数。每次做除法,都要先看分母。
正割与余弦同号,余割与正弦同号;正切和余切的符号由两个坐标是否同号决定。所以第一、第三象限的正切和余切为正,第二、第四象限为负。
在值域上,正割和余割的绝对值至少是 1,因为它们在取一个绝对值不超过 1、又不为零的数的倒数。两者的值域都是 (−∞,−1]∪[1,∞)。正切和余切的值域则都是 R:改变终边方向,可以得到任意实数的坐标比。
“余切是正切的倒数”要带着条件使用。cotθ=1/tanθ 只在两边都有定义时成立。比如 θ=π/2 时,cot(π/2)=0/1=0,但 tan(π/2) 未定义,不能拿它再取倒数。判断定义域时,用 cotθ=cosθ/sinθ 最可靠。
例题:知道终边上的一点,求六个函数值
某角的终边经过 Q=(−8,−15)。这个点不在单位圆上,求这个角的六个三角函数值。
先别直接写 cosθ=−8。余弦是单位圆上点的横坐标,Q 到原点的距离为
r=(−8)2+(−15)2=289=17.
沿着同一条射线把距离缩小到原来的 1/17,我们才来到单位圆。对应点是 P=(−8/17,−15/17),因此
cosθ=−178,sinθ=−1715.
剩下四个函数只需要求比值或倒数:
tanθ=815,cotθ=158,secθ=−817,cscθ=−1517.
检查一次符号:终边在第三象限,正弦、余弦都应为负,正切应为正,答案一致。一般来说,终边上任意非原点的点 (x,y) 都可以这样用:先算 r=x2+y2>0,再用 x/r 求余弦、y/r 求正弦。这也解释了为什么把图放大,不会改变角的三角函数值。
勾股恒等式:圆上坐标必须一起满足的条件
单位圆上所有点到原点的距离都是 1。用勾股定理把这句话写成坐标语言,就是
x2+y2=1.
把 x=cosθ、y=sinθ 代进去,我们得到
sin2θ+cos2θ=1.
这就是勾股恒等式。它不是一个只在某些特殊角碰巧成立的方程;任意实数角对应的点都在单位圆上,所以它对每个实数角都成立。即使点在第二或第三象限,坐标有负号,平方后也仍然满足圆的方程。
这里 sin2θ 是 (sinθ)2 的简写:先算正弦,再把结果平方。它不是 sin(θ2),也不是 sin(2θ)。
知道一个坐标,另一个坐标还差一个方向信息
已知 sinθ=5/13,并且终边在第二象限,求 cosθ。
先代入恒等式,得到
cos2θ=1−16925=169144.
开平方时,暂时有两种可能:cosθ=12/13 或 cosθ=−12/13。这个“正负不确定”不是计算出了问题,而是同一条水平线 y=5/13 与单位圆相交于左右两个点,它们的正弦相同,余弦却相反。
题目说第二象限,点在左边,所以必须取
cosθ=−1312.
如果删掉象限条件,仅凭正弦为 5/13,我们就不能断言余弦是哪一个。也不要直接写 cosθ=1−sin2θ:平方根符号给的是非负结果,只有确定余弦非负时才能这样写。
另外两种形式,也只是同一条式子变形
若 cosθ=0,把勾股恒等式的每一项都除以 cos2θ,便得到
1+tan2θ=sec2θ.
若 sinθ=0,改为除以 sin2θ,则得到
1+cot2θ=csc2θ.
暂时只要知道它们从哪里来,以及除法要求什么条件。后面学习恒等变形时,我们会用这些关系把复杂表达式逐步换成能处理的形式。
反着转、转半圈、转整圈:对称性让计算变短
我们在函数图像中见过奇函数和偶函数。现在不用重新猜,看看单位圆上的点怎么变即可。
角变成相反数,点关于 x 轴对称
从正 x 轴出发,一个角逆时针转 θ,另一个顺时针转同样多,两个点关于 x 轴对称:横坐标一样,纵坐标相反。因此
cos(−θ)=cosθ,sin(−θ)=−sinθ.
余弦是偶函数,正弦是奇函数。再取纵坐标与横坐标的比,就有 tan(−θ)=−tanθ,正切也是奇函数。按倒数、比值定义继续判断,正割是偶函数,余割和余切是奇函数。这些等式都在相应函数的定义域内使用。
举个例子,cos(−π/3)=1/2,但 sin(−π/3)=−3/2。把所有负角都机械地“提出一个负号”,会把余弦算错。
多转整圈,两个坐标都恢复
转过 2π 后,点回到出发位置,所以
sin(θ+2π)=sinθ,cos(θ+2π)=cosθ.
这就是周期性。周期说的是:输入整体增加同样的长度后,函数在所有相应位置都重复。不能只凭两个角的函数值相等,就认定它们之差是周期;比如 sin0=sinπ=0,但 sin(π/2)=1、sin(3π/2)=−1,说明 π 并不是正弦的周期。
正弦和余弦的最小正周期都是 2π。在存在最大值、最小值和过零点的整段变化中,都必须转满一圈才会完整重来。正割和余割取相应坐标的倒数,最小正周期也都是 2π。
只转半圈,为什么正切已经重复
转过 π,圆上点来到正对面,(x,y) 变成 (−x,−y)。正弦和余弦各自变号,正切的比值却不变:
tan(θ+π)=−cosθ−sinθ=tanθ.
因此正切的最小正周期是 π,余切也一样。几何上很好理解:一条经过原点的斜线,朝右上方的射线和朝左下方的射线终边不同,却有相同的斜率。
回到直角三角形:把坐标关系用于长度
单位圆解释了所有角,我们再回过头来看熟悉的锐角三角形,会更清楚为什么那些边长比只依赖角。
设一个直角三角形斜边长为 c,锐角 θ 的邻直角边长为 a,对边长为 b。把整个三角形缩放到原来的 1/c,斜边变成 1,另两条边变成 a/c 和 b/c。角没有变,把它摆在第一象限,就能读到单位圆上的坐标:
cosθ=ca,sinθ=cb,tanθ=ab.
这正是原来的“邻边比斜边、对边比斜边、对边比邻边”。不管三角形放大多少倍,这些比值都不变,因为相似三角形的对应边同比例缩放。
“对边”和“邻边”必须相对于题目所指的角来认。斜边永远是直角的对边,也是三角形最长的边;另两条直角边中,不接触 θ 的是对边,与它相邻的是邻直角边。不能把“图上横着的边”永远叫邻边,三角形旋转以后,三角比不会改变。
余角为什么交换正弦和余弦
同一个直角三角形中的两个锐角 α、β 满足 α+β=π/2。对着 α 的那条直角边,恰好挨着 β;斜边却始终是同一条边。因此
sinα=cosβ,cosα=sinβ.
也就是对于这里的锐角,
sinα=cos(2π−α).
对边和邻边交换后,正切与余切交换;再看斜边比邻边或对边,正割与余割也交换:
tanα=cot(2π−α),secα=csc(2π−α).
所以 sin23∘=cos67∘,不是一个需要另外记住的巧合。它们在同一个直角三角形里,就是同一组边的比值。这些关系还可以通过单位圆推广到双方都有定义的角;这里先把三角形里的原因看清楚。
例题:知道斜边和一个角,怎样找另外两条边
一个直角三角形的斜边为 18 厘米,其中一个锐角为 40∘。求这个角的对边、邻边及另一个锐角。
先认量:已知的是斜边,未知的是两条直角边。设对边为 b、邻边为 a,直接写出
sin40∘=18b,cos40∘=18a.
因此
b=18sin40∘≈11.57 厘米,a=18cos40∘≈13.79 厘米.
另一个锐角为 90∘−40∘=50∘。用勾股关系检查时,最好使用没有提前舍入的数:a2+b2=182。两个求出的长度都小于斜边,也符合直角三角形的形状。
计算器要设为度数模式。若只有弧度模式,就把输入改为 40π/180。同样输入数字 40,两种模式算的不是同一个角。正弦、余弦并不只在特殊角才有值;普通角同样有值,只是通常用计算器给出近似数。
例题:测到的仰角,从哪里算起
在平坦地面上,测量者距一根竖直旗杆的底部水平距离为 24 米,眼睛离地 1.6 米。他看向旗杆顶端,视线与水平线的夹角为 35∘。求旗杆高度。
先画出经过眼睛的水平线。视线与这条水平线之间的角,才是仰角;不是视线与旗杆之间的角。设旗杆总高度为 H,直角三角形中真正的竖直边是 H−1.6,水平边是 24,所以
tan35∘=24H−1.6.
解得
H=24tan35∘+1.6≈18.40 米.
如果只算 24tan35∘,得到的是旗杆顶部比眼睛高多少,少了眼睛到地面的那一段。写公式之前把实际长度对应好,比事后背“测高要加身高”可靠。
俯角也从观察者处的水平线向下量。若地面水平,两条水平线平行,俯角与对面看回来的仰角相等;这来自平行线的角关系。地面若倾斜或旗杆不竖直,就不能原样套用上面的模型,必须按实际几何关系重新画图。
从旋转走向波形,也看清弧度为什么会留下来
假设每次把转过的角 θ 记在一条横轴上,再把点的纵坐标记在纵轴上。θ 从 0 走到 2π,纵坐标依次经过 0,1,0,−1,0。把中间连续变化的值也画出来,就会出现熟悉的正弦波形。
这幅函数图像中的横轴是角,已经不是单位圆平面中的横坐标了。单位圆上的点是 (cosθ,sinθ);正弦函数图像上的点则是 (θ,sinθ)。这两个有序数对说的是两张不同的图,读图时要分清。
若改为记录圆上点的横坐标,就得到余弦图像。它在 θ=0 时从 1 出发,到了 π/2 变成 0。两条波形来自同一个点的两个方向的投影,这也是下一章比较正弦、余弦图像的起点。
还有一件事,我们现在可以提前看一眼。点从 (1,0) 刚出发时,圆周在局部接近竖直方向。若转过一个很小的弧度角 θ,沿单位圆走过的弧长数值是 θ,上升的高度是 sinθ,二者非常接近。
例如使用弧度计算时,sin0.1≈0.0998334,sin0.01≈0.00999983。角越靠近零,高度与弧度数的比越接近 1。这让我们得到一个小角近似:
sinθ≈θ当弧度角 θ 接近 0 时.
它不是对所有角都成立的等式。θ=π/2 时,正弦是 1,角的弧度数约为 1.571,两者已经有明显差别。正切在零附近也有 tanθ≈θ,可以结合 tanθ=sinθ/cosθ 和此时余弦接近 1 来理解。
换成度数,同样小的 1∘ 对应的弧长数值是 π/180,正弦约为 0.01745,当然不会接近数字 1。于是,用度数研究“输入增加一点,输出增加多少”时,就总会带着换算因子 π/180。
微积分里,正弦函数的变化率会与余弦联系起来。使用弧度时,我们会学到简洁的 dxdsinx=cosx。此处只提前说明弧度为何方便,并不要求你现在会求导;严格说明小角近似以及变化率,需要后面极限的语言。
下一章的问题也已经在眼前了:单位圆的投影只能在 −1 和 1 之间摆动,可现实中的高度有半径和基准位置,一次循环也可能花几秒或几小时。我们会把以前学过的平移、伸缩用到这些波形上,让圆上的变化对应到实际测量值。
自检练习:把位置、坐标和条件一起说清楚
转了多少,停在哪里
把 −750∘ 换成弧度,找出它在 [0,2π) 内的同终边角,判断象限和参考角,再求正弦、余弦、正切的精确值。
原角的弧度数为 −750π/180=−25π/6。加上三圈 6π,得到 11π/6,终边在第四象限,与正 x 轴之间的参考角为 π/6。
第四象限横坐标正、纵坐标负,因此 cos(−25π/6)=3/2,sin(−25π/6)=−1/2,正切为两者之比 −3/3。原角与 11π/6 不是相等的数,但最终位置相同,三角函数值相同。
同一个旋转,长度和面积各是多少
一个半径为 8 厘米的圆,取圆心角 150∘ 所对的扇形。求弧长、面积、周长。若把半径加倍而角不变,这三个量分别怎样变?
150∘=5π/6 弧度,所以弧长为 8×5π/6=20π/3 厘米,面积为 21×82×5π/6=80π/3 平方厘米,周长为 16+20π/3 厘米。
半径加倍,圆弧与两条半径都加倍,所以弧长和周长都变为两倍;面积公式含 r2,面积变成四倍。弧度角本身没有变化,因为弧长与半径同比例增加。
一张转盘上的两个点
一个转盘匀速转动,每 8 秒转一圈。甲点距圆心 0.20 米,乙点距圆心 0.60 米。求两点的角速率和线速率;从某一时刻起经过 2 秒,各走过多少路程?
两点都每 8 秒转一圈,所以角速率同为 ω=2π/8=π/4 弧度/秒。
甲的线速率是 0.20×π/4=π/20 米/秒;乙的线速率是 0.60×π/4=3π/20 米/秒。两秒后,甲走过 π/10 米,乙走过 3π/10 米。两点都转了 π/2,乙的圆周半径是甲的三倍,因此路程也是三倍。
用恒等式找到缺失的坐标
已知 cosθ=−7/25,且终边在第二象限,求其他五个三角函数值。若只删掉“第二象限”这个条件,哪些答案不能唯一确定?
由勾股恒等式,sin2θ=1−49/625=576/625。第二象限的纵坐标为正,所以 sinθ=24/25。
再根据定义得到 tanθ=−24/7,cotθ=−7/24,secθ=−25/7,cscθ=25/24。
若没有象限条件,余弦为负只能说明点在左半圆,纵坐标可能为正也可能为负。正割仍唯一确定为 −25/7,但正弦、正切、余切、余割的符号都不能唯一确定。
零与未定义,不能互相替代
分别求 tanπ、cotπ、tan(3π/2)、cot(3π/2)、sec(3π/2) 和 csc(3π/2)。再解释为什么不能根据 sin0=sinπ 就说正弦的周期是 π。
π 对应点 (−1,0),所以 tanπ=0/(−1)=0,cotπ=(−1)/0 未定义。
3π/2 对应点 (0,−1),所以正切未定义,余切为 0/(−1)=0,正割未定义,余割为 1/(−1)=−1。判断时应检查每个函数自己的分母,不能认为某个函数未定义,其他五个函数就也未定义。
周期要求整段函数处处重复。虽然在 0 和 π 处都等于零,但 sin(π/2)=1,sin(π/2+π)=−1,所以加上 π 并不能让正弦值总保持不变。
从一条视线算回实际高度
在平坦地面上,观察点与一堵竖直墙的水平距离为 12 米,眼睛离地 1.5 米。看向墙顶的仰角为 30∘。求墙高及眼睛到墙顶的直线距离。
先取经过眼睛的水平线,墙顶比眼睛高出的部分记为 h。对边与邻边之比给出 tan30∘=h/12,所以 h=12/3=43 米。墙的总高度是 1.5+43≈8.43 米。
眼睛到墙顶的视线是斜边,设长为 L。由 cos30∘=12/L 得到 L=12/(3/2)=83≈13.86 米。这比水平距离 12 米大,符合斜边最长的检查。它与墙高不是同一个量,不能把眼睛高度再加到视线长度上。
做完这些题,再让单位圆上的点转一圈:角告诉我们转到哪里,正弦记录高度,余弦记录左右位置。接下来,我们把每个角和对应高度记到一张新的坐标纸上,沿着这条连续的记录看波形怎样起伏。圆的半径变大,波形会有多高;转完一圈花的时间改变,波形又会有多宽——下一章就从这两个具体问题开始。